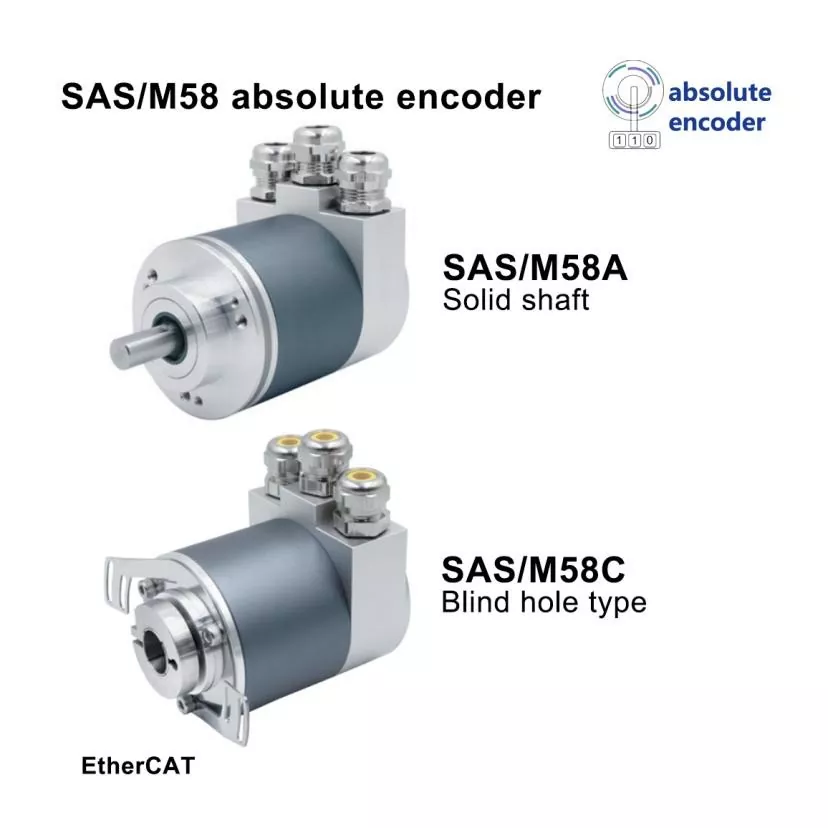
Jingyuebietet fortschrittliche Bewegungssteuerungslösungen für anspruchsvolle Automatisierungsanwendungen. DerAbsoluter photoelektrischer Multiturn-Encoderkombiniert hochauflösendes optisches Feedback, Multiturn-Positionsmessung und ein kompaktes Design, um Ingenieuren dabei zu helfen, eine präzise Drehpositionierung in Geräten mit begrenztem Platzangebot zu erreichen.
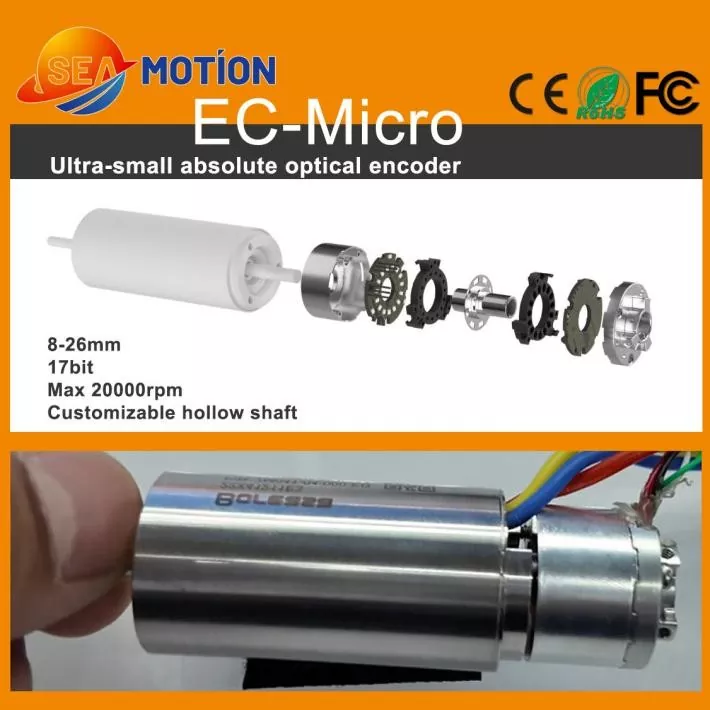
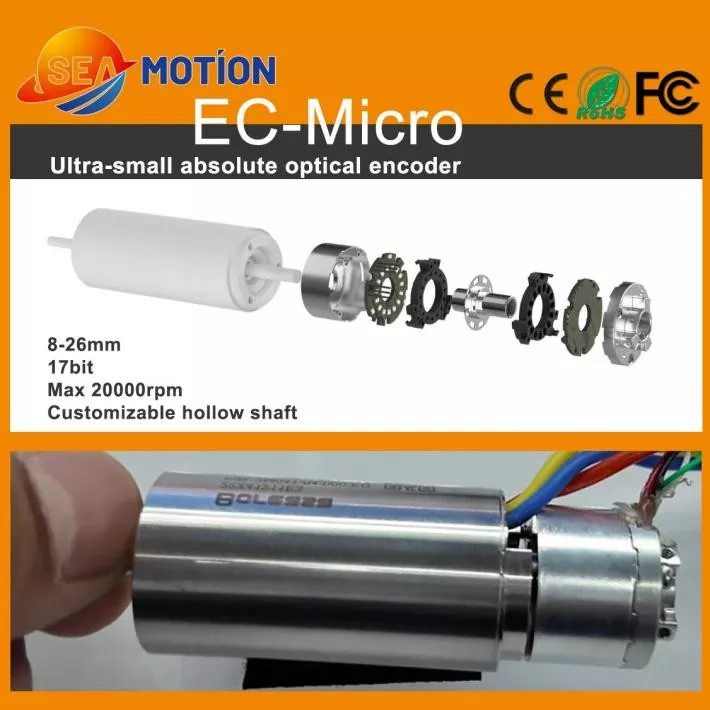
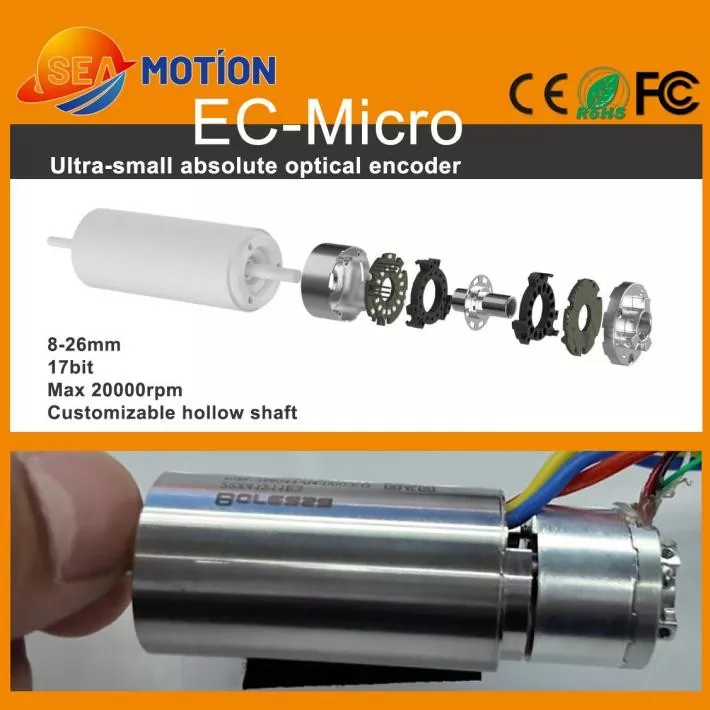
Ein absoluter photoelektrischer Multiturn-Encoder ist ein Präzisions-Feedback-Gerät, das sowohl die Winkelposition innerhalb einer einzelnen Umdrehung als auch die Anzahl der Umdrehungen einer rotierenden Welle misst. Durch die Kombination optischer Sensorik mit absoluter Positionskodierung unterstützt es eine genaue Bewegungsüberwachung in Miniaturservomotoren, Roboterhänden und fortschrittlichen Automatisierungssystemen. Die EC-Micro-Serie, die zur Motion-Control-Lieferkette von Jingyue gehört, bietet einen Außendurchmesserbereich von 8–26 mm, 17-Bit-Auflösung, RS485-Kommunikation und eine maximal zulässige Geschwindigkeit von 20.000 U/min. In diesem Artikel werden die Funktionsprinzipien, technischen Spezifikationen, Anwendungsvorteile und Auswahlüberlegungen erläutert, um Ingenieuren dabei zu helfen, einen geeigneten Encoder für ihre Bewegungssteuerungsanforderungen zu finden.
Inhaltsverzeichnis
- Was ist ein absoluter photoelektrischer Multiturn-Encoder?
- Wie funktioniert der Encoder?
- Wichtige technische Spezifikationen
- Hauptvorteile der präzisen Bewegungssteuerung
- Industrielle Anwendungen und Anwendungsfälle
- So wählen Sie den richtigen Encoder aus
- Überlegungen zur Installation und Integration
- Häufig gestellte Fragen
- Fazit: Finden Sie die richtige Motion-Feedback-Lösung
Was ist ein absoluter photoelektrischer Multiturn-Encoder?
Ein absoluter fotoelektrischer Multiturn-Encoder ist ein optischer Positionssensor, der die Wellendrehung über mehrere Umdrehungen hinweg misst. Im Gegensatz zu einem Inkrementalgeber, der Positionsänderungen hauptsächlich durch Impulse meldet, ordnet ein Absolutwertgeber einen digitalen Positionswert einer bestimmten Winkelposition zu. Ein Multiturn-Modell stellt auch die Anzahl der abgeschlossenen Umdrehungen innerhalb seines unterstützten Messbereichs dar.
Diese Kombination macht den Encoder besonders nützlich, wenn eine Maschine ihre Position genau identifizieren muss, ohne sich ausschließlich auf die Zählung der Bewegung von einem Referenzpunkt aus zu verlassen. Die Steuerung kann die gemeldete Position zur Unterstützung der Positionierung, Synchronisierung und Bewegungssteuerung mit geschlossenem Regelkreis nutzen.
Die EC-Micro-Serie ist für kompakte Installationen konzipiert, bei denen herkömmliche Feedback-Geräte möglicherweise zu viel Platz beanspruchen. Sein kleiner Formfaktor und die anpassbare Hohlwellenstruktur helfen Ingenieuren, Positionsrückmeldungen in Miniaturmotoren und dicht angeordnete mechanische Baugruppen zu integrieren.
Weitere Produktinformationen finden Sie auf der Produktseite zum absoluten fotoelektrischen Multiturn-Encoder.
Wie funktioniert der Encoder?
Ein fotoelektrischer Encoder verwendet optische Komponenten, um Änderungen in der relativen Position einer codierten Scheibe oder eines optischen Musters zu erkennen. Während sich die Welle dreht, liest das optische Sensorsystem das Muster und wandelt die erfassten Informationen in elektrische Signale um. Eine interne Verarbeitungselektronik erzeugt dann digitale Positionsdaten für die angeschlossene Steuerung.
Bei einem Multiturn-Absolutwertgeber umfassen die gemeldeten Informationen zwei wichtige Elemente:
- Single-Turn-Position:Identifiziert die Winkelposition der Welle innerhalb einer vollständigen Umdrehung.
- Multiturn-Position:Stellt die kumulierte Anzahl der Umdrehungen innerhalb des angegebenen Messbereichs des Encoders dar.
Diese Werte ermöglichen es dem Motion Controller, die Wellenposition über einen größeren Betriebsbereich zu interpretieren. Die genaue Methode zum Speichern oder Wiederherstellen von Abbiegeinformationen hängt von der internen Architektur und dem Produktdesign des Encoders ab. Ingenieure sollten das spezifizierte Verhalten nach einer Stromunterbrechung bestätigen, anstatt davon auszugehen, dass jeder Multiturn-Encoder identisch funktioniert.
Optische Sensoren können auch in Umgebungen Vorteile bieten, in denen magnetische Interferenzen andere Sensortechnologien beeinträchtigen. Die Gesamtleistung hängt jedoch immer noch von der Installationsqualität, dem Umgang mit elektrischem Rauschen, der mechanischen Ausrichtung und den spezifizierten Betriebsbedingungen des Encoders ab.
Wichtige technische Spezifikationen der EC-Micro-Serie
Durch die Bewertung technischer Parameter vor der Beschaffung können Ingenieure die mechanische Kompatibilität, Kommunikationsanforderungen und die erwartete Positionierungsleistung überprüfen. Die folgenden Spezifikationen werden für den fotoelektrischen Miniatur-Absolut-Multiturn-Encoder EC-Micro veröffentlicht.
| Parameter | Spezifikation | Technische Überlegungen |
|---|---|---|
| Außendurchmesser | 8–26 mm | Unterstützt kompakte Gerätelayouts |
| Referenzmaße | Ø19 mm × 14,5 mm | Bestätigen Sie die ausgewählte Konfiguration |
| Auflösung | 17 Bit | Bietet eine feine Positionsquantisierung |
| Ausgabeschnittstelle | RS485 | Überprüfen Sie die Kompatibilität von Protokoll und Controller |
| Baudrate | 2,5 Mbit/s | Bestätigen Sie die unterstützten Kommunikationseinstellungen |
| Multiturn-Bereich | 24 Bit bei 17-Bit-Auflösung; 16 Bit bei 23-Bit-Auflösung | Bestätigen Sie die erforderliche Konfiguration |
| Maximal zulässige Geschwindigkeit | 20.000 U/min | Beachten Sie die mechanischen und elektrischen Grenzwerte |
| Versorgungsspannung | DC 5 V ±5 % | Stellen Sie ein kompatibles Netzteil bereit |
| Gehäusematerial | Aluminium | Berücksichtigen Sie die Montage- und thermischen Bedingungen |
| Schutzart | IP40 nach der Installation | Bewerten Sie die Staub- und Feuchtigkeitseinwirkung |
| Betriebstemperatur | -20°C bis +85°C | Überprüfen Sie die tatsächliche Geräteumgebung |
| Elektrischer Anschluss | 5-polige PCB-Lötschnittstelle | Planen Sie das PCB-Layout und den Verkabelungsprozess |
Wichtiger Spezifikationshinweis:In den veröffentlichten Produktinformationen sind verschiedene Multiturn-Bereiche für unterschiedliche Auflösungskonfigurationen aufgeführt. Bestätigen Sie das erforderliche Modell, die Kommunikationsdetails, die mechanischen Abmessungen und die geltenden Genauigkeitsspezifikationen mit dem Lieferanten, bevor Sie einen Entwurf abschließen.
Hauptvorteile der präzisen Bewegungssteuerung
1. Kompaktes Design für Geräte mit begrenztem Platzangebot
Miniaturisierung ist eine große Herausforderung in der modernen Robotik und Präzisionsmaschinentechnik. Die EC-Micro-Serie bietet Außendurchmesser von 8 mm bis 26 mm und unterstützt Entwickler bei der Integration von Positionsrückmeldungen in kompakte Motorbaugruppen. Seine Hohlstruktur kann je nach gewählter Konfiguration auch die mechanische Integration unterstützen, wenn ein Schacht oder ein zentraler Durchgang verfügbar bleiben muss.
2. Hochauflösende Positionsrückmeldung
Die aufgeführte 17-Bit-Auflösung unterstützt eine feine Winkelpositionsdarstellung. Eine höhere Auflösung kann einem Controller dabei helfen, kleinere Positionsänderungen zu erkennen, garantiert jedoch nicht automatisch eine gleichwertige Systemgenauigkeit. Auch die Genauigkeit des Encoders, die Wiederholgenauigkeit, die Wellenkopplung, das mechanische Spiel und die Leistung des Regelkreises müssen berücksichtigt werden.
3. Multiturn-Positionsmessung
Single-Turn-Feedback identifiziert die Winkelposition innerhalb einer Umdrehung, während Multi-Turn-Feedback die Positionsmessung über mehrere Umdrehungen erstreckt. Dies ist bei Mechanismen nützlich, bei denen die Wellenbewegung über mehrere Umdrehungen andauert und die Steuerung sowohl Winkel- als auch Drehinformationen benötigt.
4. Hochgeschwindigkeitsbetrieb
Mit einer veröffentlichten maximal zulässigen Geschwindigkeit von 20.000 U/min ist der Encoder für Anwendungen gedacht, die eine Hochgeschwindigkeits-Rotationsrückführung erfordern. Die tatsächliche Betriebsgrenze muss auch den Motor, die Kupplung, die Montageanordnung, den Kommunikationszyklus und die Fähigkeit der Steuerung zur Verarbeitung von Positionsdaten berücksichtigen.
5. Optische Sensorik für das Interferenzmanagement
Die fotoelektrische Sensorik beruht eher auf optischer Erkennung als auf Magnetfeldmessungen. Dies kann in Systemen von Vorteil sein, in denen magnetische Interferenzen ein Problem darstellen. Dennoch erfordern optische Encoder immer noch eine geeignete elektrische Abschirmung, Erdung, mechanischen Schutz und Installationspraktiken.
Industrielle Anwendungen und Anwendungsfälle
Die Kombination aus Miniaturabmessungen und absolutem Multiturn-Feedback macht diesen Encoder für verschiedene fortschrittliche Bewegungssteuerungsanwendungen relevant.
Kernlose Motoren und Miniaturservosysteme
Kernlose Motoren werden in Anwendungen eingesetzt, bei denen geringe Trägheit, kompakte Bauweise und reaktionsschnelle Bewegung im Vordergrund stehen. Ein Miniatur-Encoder kann eine Wellenpositionsrückmeldung liefern und gleichzeitig wertvollen Installationsraum sparen. Ingenieure sollten die Wellenschnittstelle, die Drehzahl und die Kommunikationsanforderungen des Encoders an die Motorbaugruppe anpassen.
Geschickte Roboterhände
Roboterhände enthalten mehrere kompakte Gelenke, die die Fingerbewegungen koordinieren und auf sich ändernde Befehle reagieren müssen. Die absolute Positionsrückmeldung kann der Steuerung dabei helfen, die Gelenkposition zu bestimmen und wiederholbare Bewegungen zu verbessern. Das Endergebnis hängt von der vollständigen Sensor-, Mechanik- und Steuerungsarchitektur ab.
ZR-Module und kompakte Bewegungsmechanismen
ZR-Module und andere Präzisionsmechanismen integrieren häufig Dreh- und Linearbewegungen auf begrenztem Bauraum. Ein kompakter Encoder kann die Drehrückführung in der Motor- oder Getriebebaugruppe unterstützen und so dem Steuerungssystem dabei helfen, die Bewegung entsprechend den Betriebsanforderungen der Maschine zu koordinieren.
Andere mögliche Anwendungen
- Miniatur-Industrieautomatisierungsgeräte.
- Präzise Positionierungsmechanismen.
- Kompakte Robotergelenke und Aktuatoren.
- Kleine DC-Servomotorbaugruppen.
- Spezialausrüstung, die eine Drehrückführung mit mehreren Drehungen erfordert.
Um einen umfassenderen Überblick über die verfügbaren Feedback-Technologien zu erhalten, können Ingenieure auch die Produktkategorie „Fotoelektrische Encoder“ erkunden.
So wählen Sie den richtigen Encoder aus
Die Auswahl eines Encoders erfordert mehr als nur den Vergleich von Auflösung oder Höchstgeschwindigkeit. Ein verlässlicher Auswahlprozess beginnt beim mechanischen Design und den funktionalen Anforderungen der Steuerung.
- Definieren Sie den Messbereich.Bestimmen Sie die erforderliche Winkelauflösung pro Umdrehung und die Gesamtzahl der Umdrehungen, die gemessen werden müssen.
- Bestätigen Sie die Genauigkeitsanforderungen.Unterscheiden Sie zwischen Auflösung, absoluter Genauigkeit, Wiederholbarkeit und zulässigem Positionsfehler.
- Überprüfen Sie die mechanischen Abmessungen.Überprüfen Sie Außendurchmesser, Gesamthöhe, Wellendurchmesser, Hohlbohrungsabmessungen, Befestigungsschrauben und zulässige Wellenverschiebung.
- Überprüfen Sie die Kommunikationskompatibilität.Bestätigen Sie die RS485-Schnittstelle, das unterstützte Kommunikationsprotokoll, die Baudrate, das Datenformat und die Controller-Konfiguration.
- Bewerten Sie die elektrischen Anforderungen.Überprüfen Sie die Versorgungsspannung, den Stromverbrauch, das Steckerdesign, den PCB-Footprint und die elektrischen Störbedingungen.
- Überprüfen Sie die Betriebsbedingungen.Passen Sie Betriebstemperatur, Schutzart, Drehzahl und Installationsumgebung an die Anwendung an.
- Bestätigen Sie das Verhalten bei Stromausfall.Bestimmen Sie, wie das ausgewählte Modell Multiturn-Informationen bei Stromunterbrechung und Neustart verarbeitet.
Wenn die Anwendung eine andere Messtechnologie erfordert, vergleichen Sie die Konstruktion mit einem absoluten Single-Turn-Fotoelektrischen Encoder oder einem absoluten induktiven Encoder. Diese Alternativen erfüllen unterschiedliche Feedback-Anforderungen und sollten anhand des tatsächlichen Systemdesigns bewertet werden.
Überlegungen zur Installation und Integration
Selbst ein hochauflösender Encoder kann eine schlechte mechanische Installation oder eine inkompatible Steuerung nicht kompensieren. Ein strukturierter Integrationsprozess hilft, den Sensor zu schützen und die Konsistenz des Bewegungsfeedbacks zu verbessern.
- Mechanische Ausrichtung:Halten Sie die Encoderwelle und die Motorwelle richtig ausgerichtet und innerhalb der angegebenen radialen und axialen Verschiebungsgrenzen.
- Sichere Montage:Verwenden Sie die empfohlene Montagemethode und vermeiden Sie übermäßige Krafteinwirkung auf das Gehäuse oder den Leiterplattenanschluss.
- Stromqualität:Halten Sie die angegebene Versorgungsspannung ein und wenden Sie geeignete Erdungs- und Störschutzmaßnahmen an.
- Kommunikationstest:Überprüfen Sie das Datenformat, die Baudrate, den Antwortzeitpunkt und die Fehlerbehandlung auf Controller-Seite.
- Positionsvalidierung:Vergleichen Sie die gemeldete Position während der Inbetriebnahme und unter repräsentativen Betriebsbedingungen mit einer geeigneten Referenz.
- Umweltschutz:Berücksichtigen Sie die veröffentlichte Schutzart IP40 und sorgen Sie für zusätzlichen Gehäuseschutz, wenn die Anwendung dies erfordert.
Bei einem neuen Design sollten die Tests den Start, den Normalbetrieb, Richtungsänderungen, die maximal erwartete Geschwindigkeit und die Wiederherstellung nach einer Stromunterbrechung umfassen. Diese Prüfungen helfen dabei, Integrationsprobleme zu erkennen, bevor die Ausrüstung in Produktion geht.
Häufig gestellte Fragen
1. Was ist der Hauptunterschied zwischen einem absoluten Multiturn-Encoder und einem Inkremental-Encoder?
Ein absoluter Multiturn-Encoder meldet eine codierte Position, die Winkelpositions- und Drehinformationen innerhalb seines angegebenen Bereichs enthält. An incremental encoder reports movement through signal changes and generally requires a reference or a reliable counting strategy to establish absolute position. Die am besten geeignete Wahl hängt vom Startverhalten der Anwendung, den Positionierungsanforderungen und dem Controller-Design ab.
2. Welche Auflösung unterstützt der absolute fotoelektrische Multiturn-Encoder EC-Micro?
Die veröffentlichten EC-Micro-Spezifikationen umfassen eine Konfiguration mit 17-Bit-Auflösung. In den Produktinformationen ist auch eine 23-Bit-Konfiguration aufgeführt, die einem anderen Multiturn-Bereich zugeordnet ist. Bestätigen Sie vor dem Kauf das genaue Modell und die Konfiguration und denken Sie daran, dass Auflösung nicht dasselbe ist wie absolute Genauigkeit.
3. Kann dieser Encoder mit hohen Drehzahlen betrieben werden?
Die veröffentlichte maximal zulässige Geschwindigkeit beträgt 20.000 U/min. Die tatsächliche Betriebsleistung hängt von der mechanischen Baugruppe, den Montagetoleranzen, der elektrischen Schnittstelle und dem Controller ab. Ingenieure sollten das gesamte System unter den vorgesehenen Betriebsbedingungen validieren.
4. Welche Anwendungen profitieren am meisten von einem fotoelektrischen Miniatur-Multiturn-Encoder?
Zu den typischen Anwendungen gehören kernlose Motoren, Roboter-Fingerhände, ZR-Module, Miniatur-Servosysteme und kompakte Automatisierungsgeräte. Diese Systeme können von Vorteil sein, wenn der Installationsraum begrenzt ist, eine genaue Rückmeldung der Drehposition jedoch weiterhin unerlässlich ist.
5. Was sollten Käufer vor der Bestellung bestätigen?
Käufer sollten Auflösung, Multiturn-Bereich, Kommunikationsprotokoll, Abmessungen, Wellenkompatibilität, Betriebsgeschwindigkeit, Versorgungsspannung, Schutzart, Betriebstemperatur und Leistungsverlustverhalten bestätigen. Die Bereitstellung des Motormodells, der Installationszeichnung und der Controller-Spezifikationen kann dem Lieferanten dabei helfen, eine kompatible Konfiguration zu empfehlen.
Fazit: Finden Sie die richtige Motion-Feedback-Lösung
Ein absoluter fotoelektrischer Multiturn-Encoder kann eine präzise Drehrückmeldung in kompakten, leistungsstarken Bewegungssteuerungssystemen unterstützen. Seine Kombination aus optischer Sensorik, Multiturn-Messung, hochauflösender Ausgabe und Miniaturbauweise macht es zu einer relevanten Option für Robotik, kernlose Motoren und platzbeschränkte Automatisierungsgeräte. Eine erfolgreiche Implementierung hängt jedoch von der Auswahl der richtigen Konfiguration und der Validierung des gesamten mechanischen und elektrischen Systems ab.
Die Bewegungssteuerungslösungen von Jingyue sind darauf ausgelegt, anspruchsvolle Integrationsanforderungen in fortschrittlichen Automatisierungsanwendungen zu erfüllen. Wenn Sie einen Miniatur-Encoder für ein neues Projekt evaluieren oder ein vorhandenes Bewegungssteuerungssystem aufrüsten, lesen Sie die Produktspezifikationen undKontaktieren Sie unsum Ihre Auflösung, Wellenabmessungen, Kommunikationsschnittstelle und Anpassungsanforderungen zu besprechen. Teilen Sie Ihre Anwendungsdetails mit, um eine geeignete Encoderlösung für Ihre Ausrüstung zu finden.