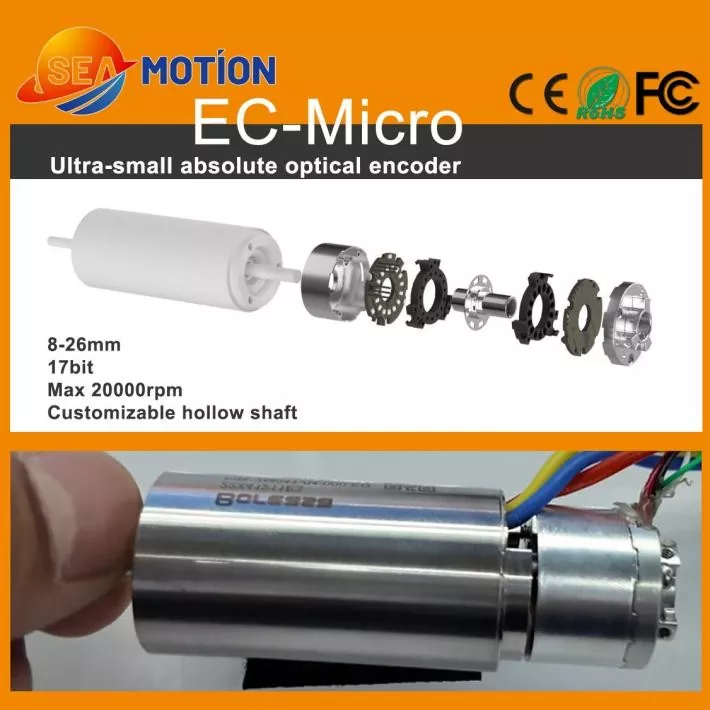
Jingyueentwickelt Präzisions-Bewegungssteuerungskomponenten für anspruchsvolle AutomatisierungsanwendungenAbsoluter fotoelektrischer Single-Turn-Encoderist für kompakte Systeme konzipiert, die eine zuverlässige Winkelpositionsrückmeldung erfordern. Mit Miniaturabmessungen, 17-Bit-Auflösung, Hohlwellenstruktur, RS485-Kommunikation und Geschwindigkeiten von bis zu 20.000 U/min eignet sich dieser Encoder für Robotik, Miniaturmotoren, medizinische Geräte und Präzisionsautomatisierung.
Ein absoluter fotoelektrischer Single-Turn-Encoder ist ein Präzisions-Rotationsrückmeldegerät, das die Wellenposition innerhalb einer vollständigen Umdrehung bestimmt. Im Gegensatz zu einem herkömmlichen Inkrementalgeber, der auf Impulszählung basiert, liefert ein Absolutwertgeber einen definierten Positionswert, der dem Wellenwinkel entspricht. Das photoelektrische Erfassungsprinzip nutzt die optische Erkennung, um eine hochauflösende Positionsmessung ohne physischen Kontakt zwischen den Erfassungskomponenten zu erreichen. Für kompakte Bewegungssysteme macht die Kombination aus 17-Bit-Auflösung, einem Miniatur-Außendurchmesserbereich von 8–26 mm, Hohlwellenkonstruktion, RS485-Ausgang und einer maximal zulässigen Geschwindigkeit von 20.000 U/min diesen Encodertyp für Anwendungen geeignet, bei denen Platz, Geschwindigkeit und Positionierungsleistung in Einklang gebracht werden müssen.
Inhaltsverzeichnis
- Was ist ein absoluter fotoelektrischer Single-Turn-Encoder?
- Wie funktioniert ein fotoelektrischer Encoder?
- Was sind die Hauptmerkmale?
- Was sind die wichtigsten technischen Spezifikationen?
- Wo wird dieser Encoder verwendet?
- Wie sollten Ingenieure den richtigen Encoder auswählen?
- Was ist bei der Installation zu beachten?
- Häufig gestellte Fragen
- Abschluss
Was ist ein absoluter fotoelektrischer Single-Turn-Encoder?
Ein absoluter fotoelektrischer Singleturn-Encoder ist ein Drehpositionssensor, der die genaue Winkelposition einer rotierenden Welle innerhalb von 360 Grad bestimmen soll. Jede Winkelposition entspricht einem eindeutigen digitalen Positionswert, sodass das Steuerungssystem die Wellenposition direkt identifizieren kann.
Der Begriff „Singleturn“ bedeutet, dass der Encoder die Winkelposition innerhalb einer Umdrehung misst und nicht mehrere Umdrehungen kontinuierlich verfolgt. Dadurch eignet es sich für Drehmechanismen, bei denen eine präzise Single-Turn-Positionierung im Vordergrund steht.
„Photoelektrisch“ beschreibt die Sensortechnologie. Der Encoder verwendet typischerweise eine Lichtquelle, eine codierte optische Scheibe und fotoelektrische Erkennungskomponenten, um die Wellendrehung in elektrische Signale umzuwandeln. Da der Erfassungsprozess berührungslos erfolgt, kann die optische Technologie eine stabile Rückmeldung liefern und gleichzeitig mechanischen Kontakt zwischen den Erfassungselementen vermeiden.
Die Miniaturbauweise ist besonders wichtig für moderne Automatisierungsgeräte. Mit verfügbaren Außendurchmessern von ca. 8 mm bis 26 mm kann ein kompakter Encoder in kleine Motoren und Mechanismen integriert werden, bei denen der Einbauraum begrenzt ist.
Für zusätzliche Informationen zur optischen Feedback-Technologie können Ingenieure beim Vergleich verschiedener Rotationssensortechnologien auch photoelektrische Encoder-Lösungen erkunden.
Wie funktioniert ein fotoelektrischer Encoder?
Das Funktionsprinzip eines absoluten fotoelektrischen Drehgebers umfasst mehrere aufeinander abgestimmte Prozesse:
- Wellendrehung:Die Encoderwelle dreht sich zusammen mit dem Motor oder dem mechanischen Übertragungssystem.
- Optische Kodierung:Eine präzisionscodierte Scheibe dreht sich mit der Welle und erzeugt wechselnde optische Muster.
- Lichterkennung:Fotoelektrische Sensoren erfassen die optischen Veränderungen, die durch die rotierende Scheibe erzeugt werden.
- Signalverarbeitung:Interne elektronische Schaltkreise verarbeiten die erfassten Signale zu Positionsinformationen.
- Digitaler Ausgang:Der Encoder überträgt Positionsdaten über die angegebene Kommunikationsschnittstelle an den Motion Controller.
Dieser Prozess ermöglicht es der Steuerung, einen Winkelpositionswert zu ermitteln, anstatt sich nur auf akkumulierte Bewegungsimpulse zu verlassen. Daher kann die absolute Positionsrückmeldung bei Präzisionsbewegungsanwendungen wertvoll sein, bei denen die aktuelle Wellenposition genau identifiziert werden muss.
Was sind die Hauptmerkmale?
Miniaturgröße für Geräte mit begrenztem Platzangebot
Kompakte Automatisierungsmechanismen haben oft einen sehr begrenzten Einbauraum. Der Außendurchmesserbereich des Encoders von 8–26 mm ermöglicht Entwicklern die Integration von Positionsrückmeldungen in Miniaturmotoren, Robotergelenke, medizinische Instrumente und andere dicht angeordnete Mechanismen.
17-Bit-Auflösung
Der Encoder bietet eine 17-Bit-Auflösung, sodass das Steuerungssystem feine Änderungen der Winkelposition erkennen kann. Eine hohe Auflösung ist besonders nützlich bei Anwendungen mit präziser Positionierung, feinen Roboterbewegungen und kompakten Servomechanismen.
Allerdings sollte die Encoderauflösung nicht mit der Gesamtsystemgenauigkeit verwechselt werden. Mechanische Toleranzen, Wellenausrichtung, Vibrationen, Steuerungsleistung, Motoreigenschaften und Installationsbedingungen können das endgültige Positionierungsergebnis beeinflussen.
Hochgeschwindigkeitsfähigkeit
Miniaturmotoren können mit hohen Drehzahlen betrieben werden, insbesondere in kompakten Aktuatoren und Präzisionsgeräten. Durch die spezifizierte maximal zulässige Drehzahl von bis zu 20.000 U/min ist der Encoder bei entsprechender Auslegung des kompletten Motors und der Mechanik für ausgewählte Hochgeschwindigkeitsanwendungen geeignet.
Hohlwellenkonstruktion
Eine Hohlwellenkonstruktion kann die Integration um Miniaturmotorwellen herum vereinfachen. Es kann auch dazu beitragen, den Platzbedarf für die mechanische Kopplung im Vergleich zu bestimmten herkömmlichen Vollwellenanordnungen zu reduzieren.
Digitale RS485-Kommunikation
Der Encoder nutzt eine RS485-Ausgangsschnittstelle und unterstützt eine spezifizierte Baudrate von 2,5 Mbit/s. Dies bietet eine digitale Kommunikationslösung zur Übertragung von Positionsinformationen zwischen dem Encoder und der kompatiblen Steuerelektronik.
Optische Erfassung
Die fotoelektrische Abtastung bietet eine berührungslose Methode zur Positionserkennung. Dies kann insbesondere bei Anwendungen nützlich sein, bei denen Designer optisches Feedback der magnetischen Sensortechnologie vorziehen.
Was sind die wichtigsten technischen Spezifikationen?
Bei der Integration eines Drehgebers in eine neue Maschine ist das Verständnis der technischen Parameter unerlässlich. Die folgende Tabelle fasst die wichtigsten Spezifikationen zusammen, die mit der Miniatur-Encoder-Konfiguration verbunden sind.
| Technischer Parameter | Spezifikation | Warum es wichtig ist |
|---|---|---|
| Auflösung | 17 Bit | Bietet eine feine Rückmeldung der Winkelposition |
| Ausgabeschnittstelle | RS485 | Unterstützt die digitale Kommunikation mit kompatiblen Controllern |
| Baudrate | 2,5 Mbit/s | Unterstützt Hochgeschwindigkeits-Positionsdatenkommunikation |
| Außendurchmesser | 8–26 mm | Geeignet für kompakte mechanische Strukturen |
| Typische Dimension | Ø19 mm × H14,5 mm | Bietet eine kleine Installationsfläche |
| Kompatibler Motorwellendurchmesser | 4–6 mm | Unterstützt die Integration von Miniaturmotoren |
| Maximal zulässige Geschwindigkeit | 20.000 U/min | Geeignet für ausgewählte Hochgeschwindigkeitsmotoranwendungen |
| Eingangsspannung | DC 5V ±5% | Definiert die erforderliche Stromversorgung |
| Betriebsstrom | ≤150 mA, keine Last | Hilft bei der Ermittlung der Anforderungen an die Stromversorgung |
| Schutzklasse | IP40 nach der Installation | Definiert die vorgesehene Schutzstufe |
| Betriebstemperatur | -20°C bis 85°C | Definiert die empfohlene Betriebsumgebung |
| Gehäusematerial | Aluminium | Bietet eine kompakte und langlebige Gehäusestruktur |
| Code-Disc-Material | Edelstahl | Unterstützt eine stabile optische Kodierungskonstruktion |
| Zertifizierungen | CE, RoHS, FCC | Unterstützt geltende Compliance-Anforderungen |
| Garantie | 1 Jahr | Bietet eine definierte Garantiezeit |
Die veröffentlichte Konfiguration spezifiziert außerdem M2-Befestigungsschrauben, eine fünfpolige PCB-Lötschnittstelle, eine radiale Wellenverschiebung von ±0,1 mm und eine axiale Verschiebung von ±0,1 mm. Diese Parameter sollten bei der mechanischen und elektrischen Integration berücksichtigt werden.
Wo wird dieser Encoder verwendet?
Miniaturmotoren
Kompaktmotoren, die in Präzisionsgeräten eingesetzt werden, benötigen häufig Feedback-Komponenten, die nur sehr wenig Platz beanspruchen. Ein Miniatur-Absolutwertgeber kann hochauflösende Positionsinformationen liefern, ohne die Gesamtgröße der Motorbaugruppe wesentlich zu erhöhen.
Geschickte Roboterhände
Roboterhände benötigen mehrere kompakte Aktuatoren zur Steuerung von Fingern und Gelenken. Die Positionsrückmeldung ist für die Koordinierung dieser Bewegungen wichtig, während der kleine Encoder-Footprint den Entwicklern dabei hilft, eine kompakte Aktuatorarchitektur aufrechtzuerhalten.
Kernlose Motoren
Kernlose Motoren werden in Anwendungen eingesetzt, bei denen geringe Trägheit und schnelle dynamische Reaktion wichtig sind. Durch die Kombination solcher Motoren mit einem hochauflösenden Encoder kann das für eine genaue Bewegungssteuerung erforderliche Feedback bereitgestellt werden.
Medizinische Ausrüstung
Medizinische Präzisionsgeräte können Miniaturmotoren und Positionierungsmechanismen enthalten. Ein kompakter optischer Encoder kann für Anwendungen in Betracht gezogen werden, bei denen eine genaue Drehrückmeldung erforderlich ist, vorausgesetzt, das gesamte Produkt erfüllt die relevanten Design- und Regulierungsanforderungen für medizinische Geräte.
Industrielle Automatisierung
Automatisierte Maschinen, Präzisionspositionierungsmodule, Robotersysteme und kompakte Servomechanismen können alle eine zuverlässige Winkelrückmeldung erfordern. Die Auflösung, die Kommunikationsschnittstelle und die kompakte Bauweise des Encoders machen ihn für verschiedene Automatisierungsanwendungen relevant.
- Miniatur-Servomotoren
- Präzisionsrobotergelenke
- Geschickte Roboterhände
- Kernlose Motorbaugruppen
- Kompakte Positioniermodule
- Medizinische Bewegungsmechanismen
- Industrielle Automatisierungsausrüstung
- Hochgeschwindigkeits-Miniaturantriebe
Wie sollten Ingenieure den richtigen Encoder auswählen?
Die Auswahl eines Encoders sollte mehr umfassen als nur den Vergleich der Auflösung. Ingenieure sollten das gesamte Bewegungssystem bewerten, bevor sie ein Modell fertigstellen.
- Überprüfen Sie den verfügbaren Platz:Bestätigen Sie den Durchmesser, die Höhe, die Montageposition und den umgebenden Abstand des Encoders.
- Passen Sie die Welle an:Überprüfen Sie den Wellendurchmesser, die Hohlwellenanforderungen, die Kupplungsmethode sowie die zulässige radiale und axiale Verschiebung.
- Auflösung bewerten:Stellen Sie fest, ob die 17-Bit-Auflösung die erforderliche Positionierungs- und Steuerungsleistung erfüllt.
- Drehzahl bestätigen:Vergleichen Sie die maximale Betriebsgeschwindigkeit der Anwendung mit der zulässigen Geschwindigkeit des Encoders.
- Kommunikation überprüfen:Stellen Sie sicher, dass die RS485-Schnittstelle und die Kommunikationsrate mit dem Controller kompatibel sind.
- Überprüfen Sie den Strombedarf:Bestätigen Sie den 5-V-±5-%-Versorgungsbedarf und den Stromverbrauch.
- Berücksichtigen Sie die Umgebungsbedingungen:Überprüfen Sie Betriebstemperatur, Schutzanforderungen, Vibrationen, Staub und andere Umgebungsfaktoren.
- Erwägen Sie eine Anpassung:OEM-Projekte erfordern möglicherweise unterschiedliche Wellenkonfigurationen, Abmessungen, Kabel, Schnittstellen oder Montagelösungen.
Bei komplexen Bewegungssystemen empfiehlt es sich, den Encoder zusammen mit Motor, Antrieb, Controller, mechanischem Getriebe und Feedback-Algorithmus zu bewerten. Dieser Ansatz auf Systemebene kann dazu beitragen, sicherzustellen, dass der ausgewählte Encoder nach der Integration die erwartete Leistung erbringt.
Was ist bei der Installation zu beachten?
Um eine stabile Encoder-Rückmeldung zu erhalten, ist eine ordnungsgemäße Installation unerlässlich. Selbst ein hochauflösender Sensor liefert möglicherweise nicht die erwartete Systemleistung, wenn die mechanische Installation zu übermäßiger Fehlausrichtung oder Vibration führt.
- Achten Sie bei der Montage auf eine genaue Wellenausrichtung.
- Vermeiden Sie eine übermäßige radiale oder axiale Belastung der Geberwelle.
- Beachten Sie die angegebenen Montagemaße und Schraubenanforderungen.
- Schützen Sie den optischen Erfassungsbereich vor ungeeigneter Verschmutzung.
- Überprüfen Sie die Stromversorgung, bevor Sie die Kommunikationsschnittstelle anschließen.
- Überprüfen Sie die RS485-Verkabelung und die Kommunikationseinstellungen des Controllers.
- Testen Sie den Encoder bei niedriger Geschwindigkeit, bevor Sie den maximalen Betriebsbereich erreichen.
- Validieren Sie Positionsgenauigkeit und Wiederholbarkeit unter tatsächlichen Betriebslasten.
Bei OEM-Geräten sollten die Tests idealerweise den gesamten Betriebszyklus abdecken, einschließlich Beschleunigung, Verzögerung, kontinuierlicher Drehung, Positionierung und gegebenenfalls Not-Aus-Bedingungen.
Häufig gestellte Fragen
Was bedeutet Singleturn bei einem Absolutwertgeber?
Singleturn bedeutet, dass der Encoder die Winkelposition der Welle innerhalb einer vollständigen 360-Grad-Umdrehung ermittelt. Es ist für Anwendungen konzipiert, bei denen eine genaue Winkelposition innerhalb einer einzigen Umdrehung die primäre Feedback-Anforderung ist.
Welche Auflösung hat der absolute Single-Turn-Fotoelektrischer Encoder?
Die referenzierte Encoderkonfiguration bietet eine 17-Bit-Auflösung. Die praktische Positionierungsgenauigkeit des Gesamtsystems hängt auch von der mechanischen Präzision, der Wellenausrichtung, den Motoreigenschaften, der Steuerungsleistung und den Installationsbedingungen ab.
Was ist die maximale Drehzahl?
Die angegebene maximal zulässige Drehzahl beträgt bis zu 20.000 U/min. Ingenieure sollten vor der Implementierung das erforderliche Geschwindigkeitsprofil und die Betriebsbedingungen für die gesamte Motor- und Encoderbaugruppe bestätigen.
Verwendet der Encoder eine RS485-Schnittstelle?
Ja. Die angegebene Ausgangsschnittstelle ist RS485 mit einer angegebenen Baudrate von 2,5 Mbit/s. Die Controller-Kompatibilität sollte vor der Integration bestätigt werden.
Ist dieser Encoder für Miniaturmotoren geeignet?
Ja. Aufgrund seines kompakten Außendurchmesserbereichs, der Hohlwellenkonfiguration, der 17-Bit-Auflösung und der Hochgeschwindigkeitsfähigkeit eignet es sich für ausgewählte Miniaturmotor- und Kompaktaktuatoranwendungen.
Welcher Betriebstemperaturbereich ist angegeben?
Der angegebene Betriebstemperaturbereich beträgt -20 °C bis 85 °C. Die endgültige Anwendung sollte im Hinblick auf die tatsächlichen thermischen Bedingungen bewertet werden, insbesondere wenn der Encoder in einem geschlossenen Motor- oder Gerätegehäuse installiert ist.
Kann der Encoder für OEM-Anwendungen angepasst werden?
Anpassungen können je nach Projektanforderungen in Betracht gezogen werden. Ingenieure sollten bei der Erörterung einer OEM-Lösung Details wie Wellenabmessungen, verfügbaren Installationsraum, Kommunikationsanforderungen, Motorspezifikationen, Betriebsgeschwindigkeit und Umgebungsbedingungen angeben.
Abschluss
EinAbsoluter fotoelektrischer Single-Turn-Encoderkann eine präzise digitale Winkelrückmeldung liefern und gleichzeitig eine kompakte mechanische Stellfläche beibehalten. Mit einer 17-Bit-Auflösung, RS485-Kommunikation, einem Miniaturdurchmesserbereich von 8–26 mm, einer Hohlwellenkonstruktion und einer maximal zulässigen Drehzahl von 20.000 U/min kann dieser Encodertyp die Feedback-Anforderungen vieler Miniatur-Bewegungssteuerungssysteme erfüllen. Von geschickten Roboterhänden und kernlosen Motoren bis hin zu medizinischen Mechanismen und industriellen Automatisierungsgeräten kann die richtige Encoderauswahl dazu beitragen, eine präzisere und platzeffizientere Bewegungsarchitektur zu schaffen.
Wenn Sie ein Miniaturservosystem, einen Roboterantrieb, einen Präzisionsmotor oder ein automatisiertes Positionierungsmodul entwickeln und Hilfe bei der Auswahl der geeigneten Encoderkonfiguration benötigen,Kontaktieren Sie unsErhalten Sie noch heute technische Spezifikationen, Anwendungsunterstützung, Anpassungsoptionen und ein OEM-Angebot von Jingyue.