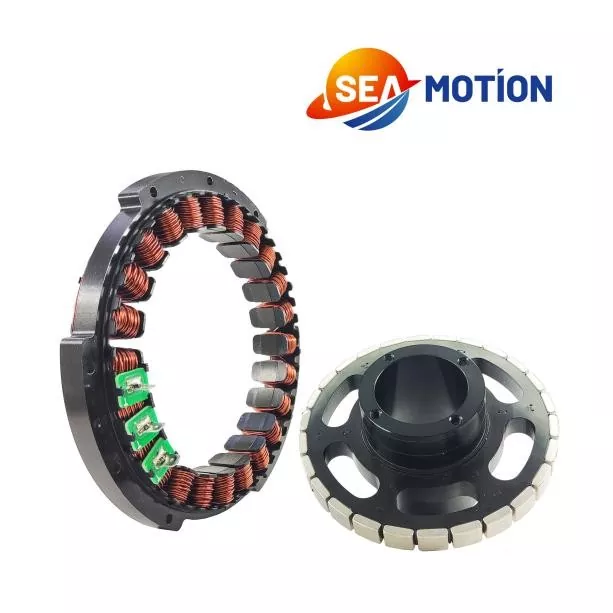
Jingyuebietet fortgeschritteneRahmenlose Torquemotorenfür Ingenieure und Gerätehersteller, die kompakte Bewegungslösungen mit hohem Drehmoment und Direktantrieb suchen. Durch die Trennung von Rotor und Stator von herkömmlichen Motorgehäusen ermöglicht diese Architektur eine flexiblere mechanische Integration, eine hohe Dynamik und präzise Drehbewegungen für Robotik, Halbleiterausrüstung, medizinische Systeme, CNC-Maschinen und andere anspruchsvolle Anwendungen.
Rahmenlose Torquemotoren sind so konzipiert, dass sie den Motor direkt in der mechanischen Struktur platzieren, anstatt sich auf einen herkömmlichen Motor mit Gehäuse, Getriebe, Kupplung oder Riemengetriebe zu verlassen. Diese Direktantriebsarchitektur kann mechanische Übertragungsverluste reduzieren und gleichzeitig eine hohe Drehmomentdichte, geringe Rotorträgheit, hohe Steifigkeit und reaktionsschnelle Bewegungssteuerung bieten. Für moderne Automatisierungsgeräte macht die Möglichkeit, Wicklungsmuster, Magnetkreise, Abmessungen und Verkabelungskonfigurationen anzupassen, rahmenlose Motoren besonders wertvoll, wenn Einbauraum, Positionierungsleistung und mechanische Integration von entscheidender Bedeutung sind.
1. Was sind rahmenlose Torquemotoren?
2. Warum sind rahmenlose Torquemotoren wichtig?
3. Was sind die Hauptvorteile?
4. Wie sollten Sie die Motorspezifikationen bewerten?
5. Wo werden rahmenlose Torquemotoren eingesetzt?
6. Wie können Ingenieure den richtigen Motor auswählen?
7. Was ist bei der Integration zu beachten?
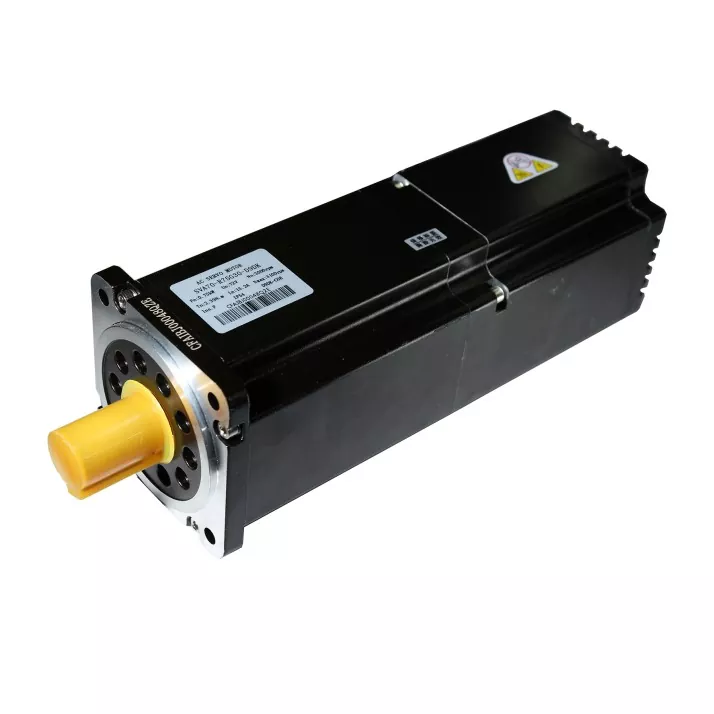
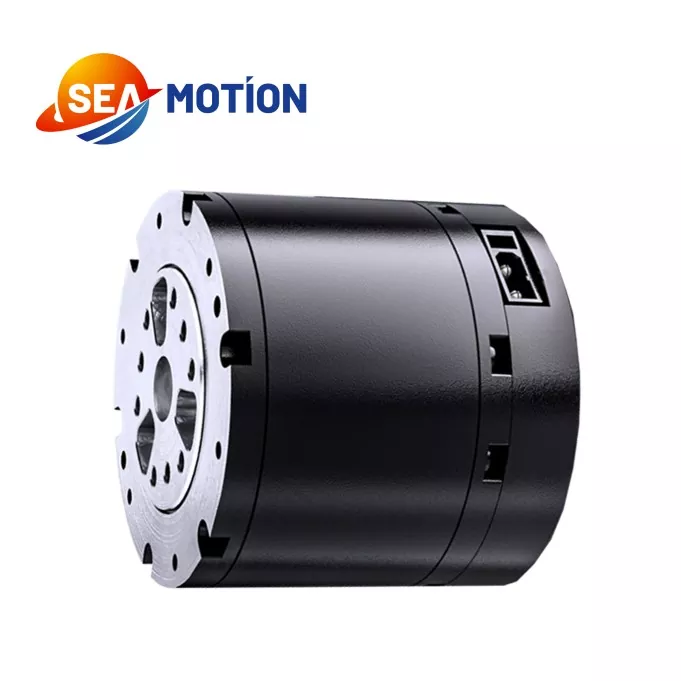
Ein rahmenloser Torquemotor ist ein direkt angetriebener Permanentmagnet-Synchronmotor, der hauptsächlich als separate Rotor- und Statorbaugruppen und nicht als vollständig gehäuster Motor geliefert wird. Die Komponenten können direkt in die mechanische Struktur des Kunden integriert werden, sodass der Maschinenkonstrukteur Gehäuse, Lager, Wellenanordnung, Encoderposition und andere mechanische Elemente entsprechend der Anwendung bestimmen kann.
Im Gegensatz zu einem herkömmlichen Servomotor, der oft ein Getriebe, eine Kupplung oder einen Riemen benötigt, um das Drehmoment auf die Last zu übertragen, platziert ein rahmenloses Design die elektromagnetische Drehmomentquelle direkt am Drehpunkt. Dadurch kann der mechanische Übertragungsweg vereinfacht und das mit herkömmlichen zahnradgetriebenen Systemen verbundene Spiel vermieden werden.
Das Design ist besonders nützlich, wenn Geräte eine kompakte Struktur, ein hohes Drehmoment-Volumen-Verhältnis, schnelle Beschleunigung und Verzögerung oder eine präzise Drehpositionierung erfordern. Je nach Modell und Wicklungskonfiguration können die verfügbaren Produkte unterschiedliche Spannungs-, Drehzahl-, Drehmoment-, Strom- und Leistungsanforderungen abdecken.
Da Industrieanlagen immer kleiner und intelligenter werden, können herkömmliche Motoranordnungen zu mechanischen Einschränkungen führen. Ein kompletter Servomotor benötigt Bauraum für sein Gehäuse und ggf. auch zusätzliche Getriebekomponenten. Diese Komponenten erhöhen die Anzahl der mechanischen Schnittstellen zwischen Motor und Last.
Rahmenlose Torquemotoren bieten einen weiteren Ansatz. Der Rotor und der Stator können in die Maschinenstruktur eingebettet werden, sodass Ingenieure den Motor entsprechend der Anwendung bauen können, anstatt die Anwendung anhand eines Standardmotorgehäuses neu zu entwerfen.
Eine hohe Drehmomentdichte ist einer der Hauptgründe, warum Ingenieure die rahmenlose Motortechnologie in Betracht ziehen. Durch den Wegfall unnötiger Gehäuse- und Getriebekomponenten kann der Motor näher an der Last integriert werden. Dies ist besonders wertvoll bei Robotergelenken, Drehtischen, Halbleitertischen und anderen Anwendungen, bei denen das verfügbare Installationsvolumen begrenzt ist.
Herkömmliche getriebebasierte Getriebesysteme können zu Spiel, Nachgiebigkeit und mechanischen Fehlern führen. Ein Direktantriebsmotor macht viele dieser Getriebekomponenten überflüssig. In Kombination mit einem geeigneten hochauflösenden Feedbackgerät und einem Servocontroller kann das resultierende System eine äußerst reaktionsschnelle Positionierungsleistung bieten.
Durch die geringe Rotorträgheit kann der Motor die Drehzahl schnell ändern. Diese Eigenschaft ist für Geräte wertvoll, die häufige Start-Stopp-Zyklen, schnelle Positionierungen oder wiederholte Richtungswechsel durchführen. Bei der Präzisionsautomatisierung kann eine schnellere Reaktion zu kürzeren Zykluszeiten bei gleichzeitig kontrollierter Bewegung beitragen.
Da Rotor und Stator separate Komponenten sind, können Konstrukteure besser bestimmen, wie der Motor in die Maschine passt. Auch hohle Strukturen können in Betracht gezogen werden, wenn Kabel, Pneumatikleitungen, optische Pfade oder andere Komponenten durch die rotierende Baugruppe geführt werden müssen.
Unterschiedliche Anwendungen erfordern unterschiedliche Motoreigenschaften. Ein professioneller Lieferant kann Variationen in Wicklungsmustern, Magnetkreisdesign, Verpackungsmethoden, Verdrahtungsanordnungen und physikalischen Abmessungen unterstützen. Dadurch eignet sich die rahmenlose Technologie sowohl für Standardgeräte als auch für spezielle OEM-Projekte.
Es reicht nicht aus, einen Motor nur nach seinem Nenndrehmoment auszuwählen. Ingenieure sollten den gesamten Betriebspunkt bewerten, einschließlich Spannung, Drehzahl, Dauerdrehmoment, Spitzendrehmoment, Strom, thermischen Bedingungen, Rotorträgheit und Steuerungsanforderungen.
| Spezifikation | Warum es wichtig ist | Typische technische Überlegung |
|---|---|---|
| Nennspannung | Definiert elektrische Betriebsanforderungen | Passen Sie den verfügbaren Servoantrieb und die Leistungsarchitektur an |
| Nenngeschwindigkeit | Bestimmt die Dauerbetriebsfähigkeit | Berücksichtigen Sie die erforderliche Betriebsgeschwindigkeit und das Beschleunigungsprofil |
| Nenndrehmoment | Stellt die kontinuierliche Drehmomentfähigkeit dar | Berücksichtigen Sie das Lastdrehmoment und die Anwendungssicherheitsmarge |
| Spitzendrehmoment | Unterstützt kurzzeitige Hochlastbedingungen | Wichtig für Beschleunigung und dynamische Bewegung |
| Nennstrom | Beeinflusst Antriebs- und Wärmeanforderungen | Stellen Sie sicher, dass der Controller kontinuierlich den erforderlichen Strom liefern kann |
| Spitzenstrom | Bestimmt die kurzfristige dynamische Ausgabe | Überprüfen Sie die Spitzenstromfähigkeit des Antriebs |
| Wickelparameter | Beeinflussen die elektrische Reaktion und die Steuerungsabstimmung | Passen Sie die Motorparameter an das ausgewählte Servosystem an |
Die verfügbaren Konfigurationen können beispielsweise von kleinen Motoren wie dem 25LW01 mit einem Nenndrehmoment von 0,05 N·m bis zu größeren Konfigurationen wie dem 76ZWS03 reichen, der ein Nenndrehmoment von 3,3 N·m und ein Spitzendrehmoment von 10 N·m bietet. Die richtige Auswahl hängt vom gesamten Bewegungsprofil und nicht nur von der Motorgröße ab.
Die flexible mechanische Struktur eines rahmenlosen Motors macht ihn für viele Präzisionsindustrien geeignet. Typische Anwendungen sind:
Weitere Informationen zur Produktarchitektur und den verfügbaren Konfigurationen finden Ingenieure imProduktseite für rahmenlose Torquemotoren.
Ein systematischer Auswahlprozess hilft, Unterdimensionierung, übermäßige Erwärmung und Kompatibilitätsprobleme zu vermeiden. Bevor Ingenieure ein Motorangebot anfordern, sollten sie die folgenden Parameter definieren:
Durch die Weitergabe dieser Details an einen technischen Lieferanten kann die Motorkonfiguration anhand des tatsächlichen Lastprofils bewertet werden, anstatt sich nur auf die Nennleistung des Motors zu verlassen.
Rahmenlose Motoren bieten mechanische Freiheit, eine erfolgreiche Integration erfordert jedoch eine sorgfältige Konstruktion. Rotor und Stator müssen mit angemessener Konzentrizität, Luftspaltkontrolle, mechanischer Steifigkeit und Wärmemanagement installiert werden.
Ebenso wichtig ist die Elektromontage. Die Statorwicklung muss korrekt an den Antrieb angeschlossen sein, während das Rückkopplungssystem genau auf die mechanische Position des Motors ausgerichtet sein muss. Bei Hochgeschwindigkeitsanwendungen müssen auch die strukturelle Festigkeit des Rotors und die Magnetretention sorgfältig berücksichtigt werden.
Zu den Herstellungsprozessen können Präzisionsrotorbearbeitung, Magnetbonden, automatisierte oder spezielle Wicklung, Wicklungsorganisation, Löten, Vakuumvergießen, Klebstoffaushärtung, Oberflächenreinigung und elektrische Leistungstests gehören. Diese Schritte haben direkten Einfluss auf die Motorkonsistenz und die langfristige Zuverlässigkeit.
Bei OEM-Projekten kann die Individualisierung auch über die Dimensionen hinausgehen. Wicklungsmuster, Magnetkreisdesign, Verdrahtungsmethoden und Verpackungsansätze können je nach Geräteanforderungen angepasst werden.
Ein herkömmlicher Servomotor integriert normalerweise sein Gehäuse, seine Welle, seine Lager und andere mechanische Elemente in eine komplette Motorbaugruppe. Ein gehäuseloser Torquemotor stellt in erster Linie Rotor und Stator dar, so dass der Kunde diese Komponenten direkt in die Maschine integrieren kann. Dadurch kann eine kompaktere Direktantriebsstruktur geschaffen werden.
Ja. Je nach Lieferant und Anwendung kann die Anpassung Motorabmessungen, Wicklungsmuster, Magnetkreisdesign, Verdrahtungsmethoden und Verpackung umfassen. Maßgeschneiderte Lösungen sind besonders nützlich für Robotik, Präzisionstische, medizinische Geräte und spezielle OEM-Maschinen.
Der Motor selbst kann ohne integriertes Feedback-Gerät geliefert werden, Präzisionsservoanwendungen erfordern jedoch häufig einen Encoder oder eine andere Feedback-Lösung. Das Feedback-Gerät ermöglicht es der Steuerung, die Rotorposition zu überwachen und den Motor entsprechend den Positionierungs- und Geschwindigkeitsanforderungen der Anwendung zu regeln.
Ja. Aufgrund ihrer kompakten Bauweise, Direktantriebsfähigkeit, hohen Drehmomentdichte und flexiblen mechanischen Integration eignen sie sich gut für Robotergelenke. Ingenieure können den Motor mit geeigneten Lagern, Encodern, Controllern und Strukturkomponenten kombinieren, um eine individuelle Gelenkarchitektur zu erstellen.
Geben Sie das erforderliche Drehmoment, die erforderliche Drehzahl, die erforderliche Spannung, das Beschleunigungsprofil, die Installationsabmessungen, den Arbeitszyklus, die Umgebungsbedingungen, die Feedback-Anforderungen und die erwartete Menge an. Diese Angaben helfen dem Lieferanten, eine geeignete Motorkonfiguration zu empfehlen und potenzielle thermische oder mechanische Einschränkungen frühzeitig zu erkennen.
Rahmenlose Torquemotoren bieten eine leistungsstarke Kombination aus Direktantriebsleistung, kompakter Integration, hoher Drehmomentdichte, geringem mechanischem Spiel und dynamischer Reaktion. Für Robotik, Halbleiterausrüstung, CNC-Systeme, medizinische Geräte und andere Präzisionsmaschinen bieten sie Ingenieuren mehr Freiheit bei der Optimierung der gesamten Bewegungsarchitektur. Wenn Sie eine neue Maschine entwickeln oder eine bestehende Rundachse aufrüsten,Kontaktieren Sie unsum Ihre Drehmoment-, Drehzahl-, Abmessungs-, Spannungs- und Anpassungsanforderungen zu besprechen und eine Antriebslösung zu finden, die zu Ihrer Anwendung passt.