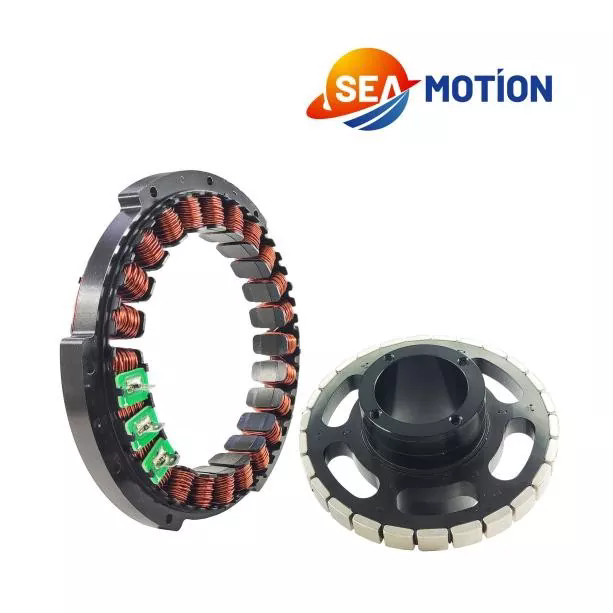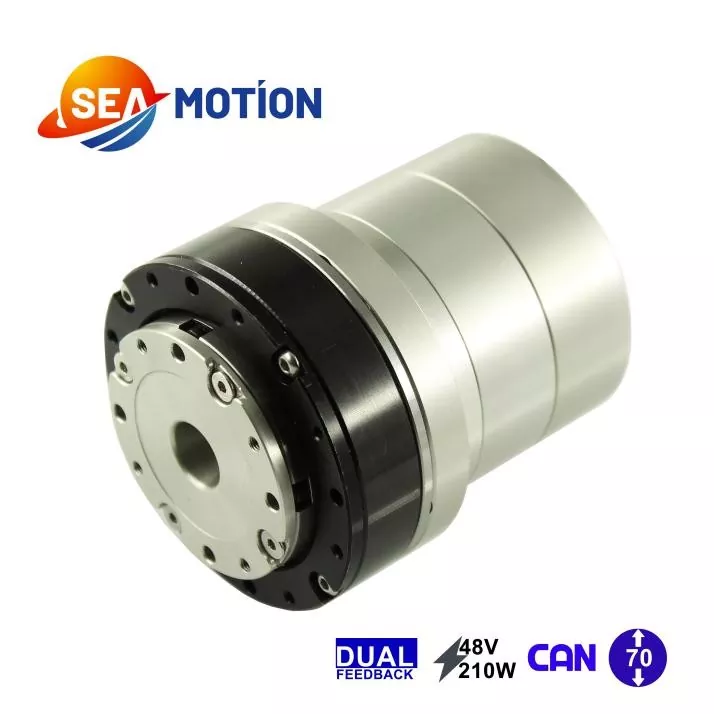
Artikelzusammenfassung: A Planetengelenkmodulist eine integrierte Bewegungssteuerungslösung, die für Drehmoment, kontrollierte Bewegung und zuverlässige Positionierung in Robotersystemen entwickelt wurde. Da intelligente Roboter immer häufiger in der industriellen Automatisierung, humanoiden Robotik und mobilen Geräten eingesetzt werden, ist die Auswahl der richtigen Gelenkarchitektur von entscheidender Bedeutung, um Leistung, Kosten und Integrationskomplexität in Einklang zu bringen.MEERESBEWEGUNGentwickelt Planetengelenkmodule, die einen rahmenlosen Drehmomentmotor, ein Planetengetriebe, eine duale magnetische Encoder-Rückführung und einen speziellen Treiber kombinieren. In diesem Artikel werden ihre Funktionsprinzipien, wichtigsten Spezifikationen, Anwendungsszenarien und praktischen Auswahlüberlegungen für Ingenieure und Hersteller von Industrieanlagen untersucht.
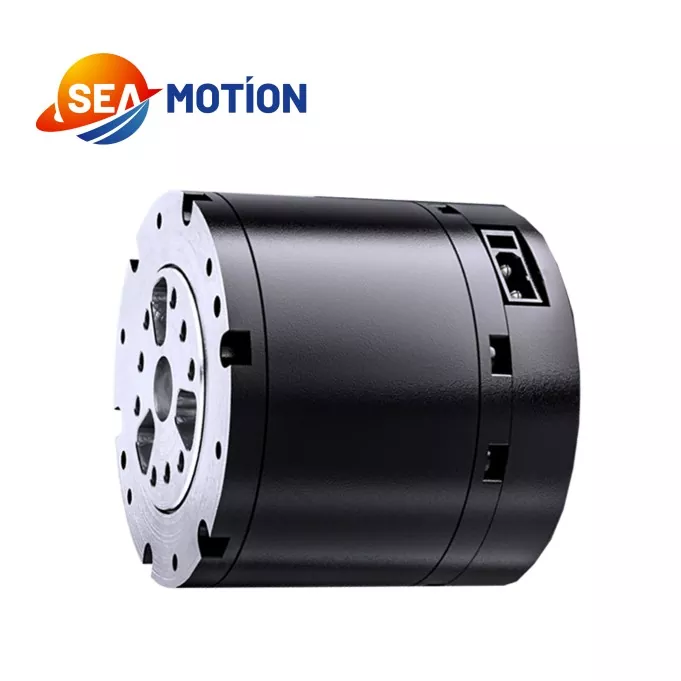
Ein Planetengelenkmodul ist eine integrierte elektromechanische Baugruppe, die Drehbewegungen um ein Robotergelenk erzeugt und steuert. Anstatt dass Ingenieure jede Bewegungskomponente einzeln beschaffen und zusammenbauen müssen, kombiniert ein integriertes Modul mehrere wesentliche Elemente zu einer koordinierten Einheit.
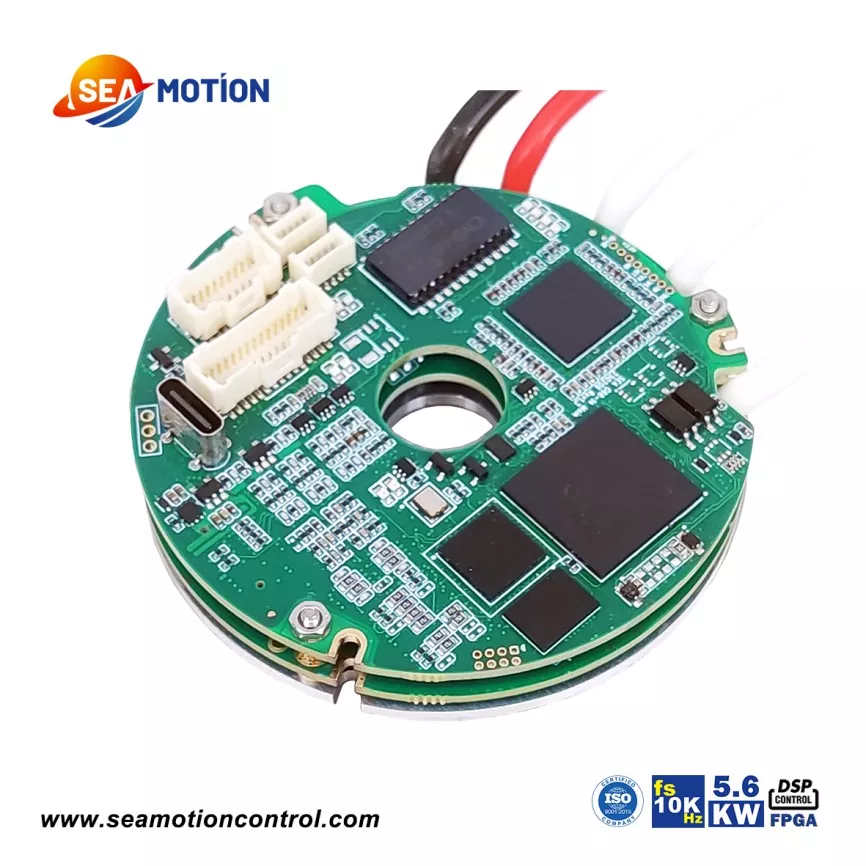
Eine typische Konfiguration umfasst einen rahmenlosen Torquemotor, ein Planetengetriebe, ein Encoder-Feedbacksystem und einen speziellen Motortreiber. Zusammen wandeln diese Komponenten elektrische Energie in kontrollierte mechanische Bewegung um und unterstützen gleichzeitig die Drehmomentübertragung und Positionsüberwachung.
MEERESBEWEGUNG bietet ein Planetengelenkmodul, das für die Präzisionssteuerung von Industrierobotern entwickelt wurde. Seine Planetenreduzierungsarchitektur legt Wert auf strukturelle Einfachheit und Kosteneffizienz und macht es zu einer potenziellen Option für Geräteentwickler, die eine zuverlässige Gelenkbetätigung ohne unnötig komplizierte mechanische Integration benötigen.
Die Eignung eines Moduls hängt letztlich von seinen Nennbetriebsbedingungen, mechanischen Schnittstellen, Steuerungsanforderungen und den Anforderungen der Zielanwendung ab.
Die Leistung eines Robotergelenks hängt vom koordinierten Betrieb seiner mechanischen Übertragung, seines Motors, seiner Rückmeldungsgeräte und seiner Steuerelektronik ab. Jede Komponente trägt zum gesamten Bewegungssteuerungsprozess bei.
Der Motor erzeugt eine Rotationskraft, wenn er mit elektrischer Energie versorgt wird. Ein rahmenloses Design kann Geräteherstellern helfen, den Motor in eine kompakte mechanische Baugruppe zu integrieren, vorausgesetzt, dass das umgebende Gehäuse, die Montagestruktur und das Wärmemanagement entsprechend konstruiert sind.
Das Planetengetriebe nutzt ein zentrales Sonnenrad, umgebende Planetenräder und ein Hohlrad zur Bewegungsübertragung. Je nach Konfiguration und Untersetzungsverhältnis reduziert das Getriebe die Abtriebsdrehzahl und erhöht gleichzeitig das verfügbare Abtriebsdrehmoment. Dies macht das Planetengetriebe für Robotergelenke nützlich, die eine kontrollierte Bewegung und eine praktische Drehmomentdichte erfordern.
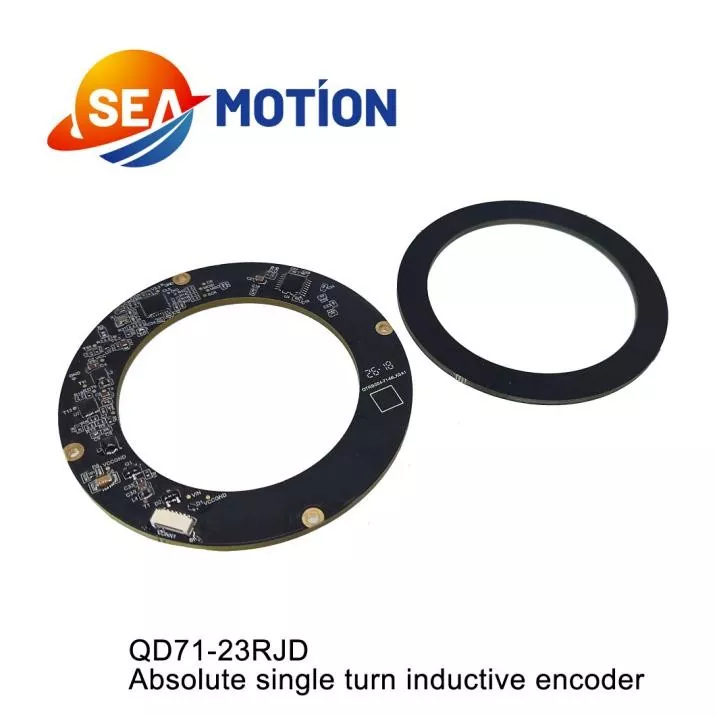
Encoder liefern bewegungsbezogenes Feedback an das Steuerungssystem. Die spezifizierte Konfiguration von SEA MOTION umfasst zwei magnetische Encoder, die die Bewegungserkennung innerhalb der integrierten Baugruppe unterstützen. Die genauen Feedbackfunktionen und die Steuerungsarchitektur sollten anhand der technischen Dokumentation für das ausgewählte Modell bestätigt werden.
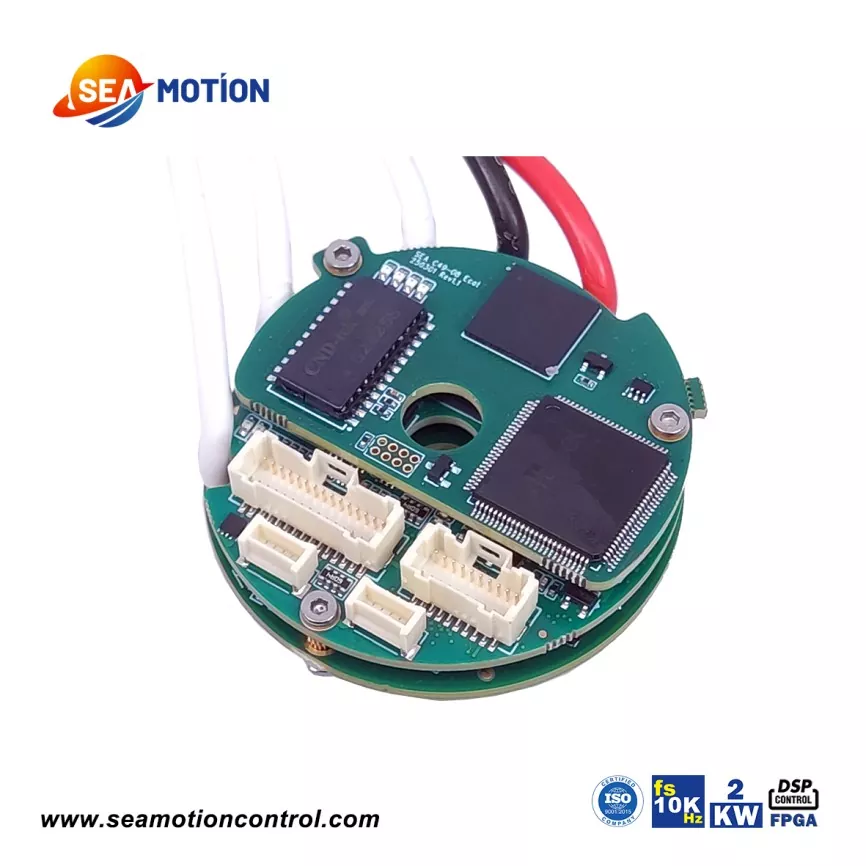
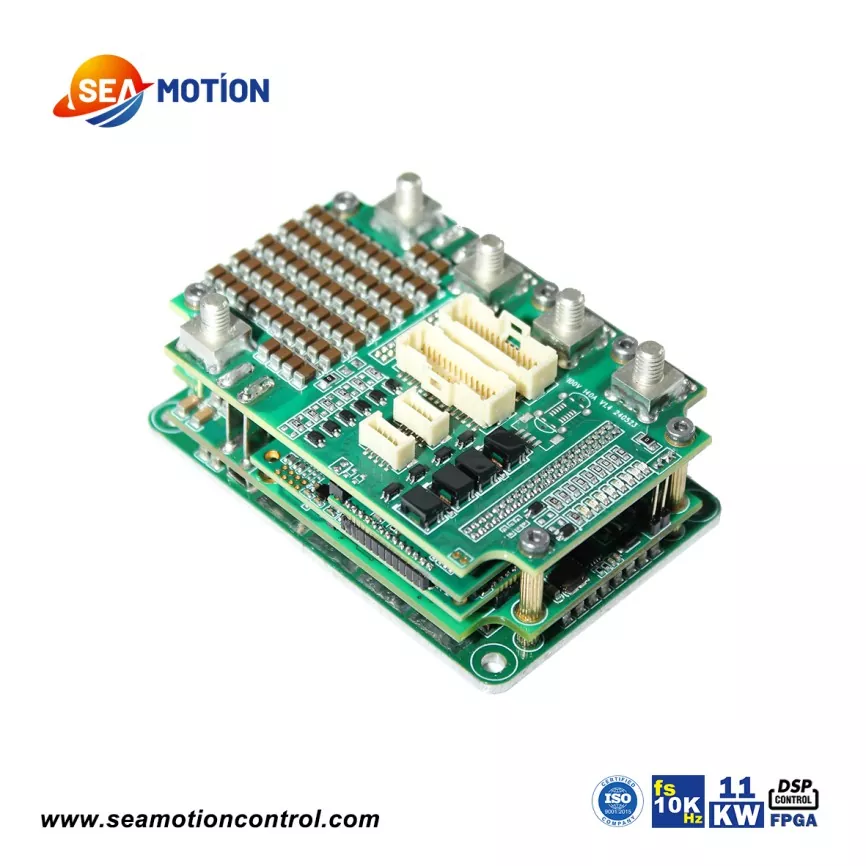
Der Fahrer steuert den Motorbetrieb entsprechend den Steuerbefehlen und dem verfügbaren Feedback. Die Integration eines passenden Treibers kann die Systementwicklung vereinfachen, den Aufwand für die Komponentenanpassung reduzieren und eine konsistentere Inbetriebnahme unterstützen als die Zusammenstellung einer ungeprüften Kombination unabhängiger Geräte.
Für ein vollständiges System sollten Ingenieure außerdem die Controller-Kompatibilität, die Kommunikationsschnittstellen, den elektrischen Schutz und die für die Anwendung erforderlichen Steuerfunktionen überprüfen.
Technische Spezifikationen bilden die Grundlage für die Beurteilung, ob ein Planetengelenkmodul die Betriebsanforderungen eines Roboters erfüllen kann. Die folgenden Werte werden für das Planetengelenkmodul von SEA MOTION veröffentlicht und sollten mit der genauen Konfiguration verglichen werden, die gekauft wird.
| Parameter | Veröffentlichte Spezifikation | Technische Bedeutung |
|---|---|---|
| Nennspannung | 48 V | Nominale Referenz für die Stromversorgung |
| Arbeitsspannungsbereich | 24–60 V | Hilft bei der Definition der Kompatibilität von Stromversorgungssystemen |
| Nennausgangsleistung | 140 W ±10 % | Referenz zur Ausgangsleistungsplanung |
| Nenndrehmoment | 5 N·m | Referenz für Dauerbetriebsanforderungen |
| Spitzendrehmoment | 14 N·m | Referenz für kurzzeitige Drehmomentanforderungen |
| Leerlaufgeschwindigkeit | 315 U/min ±10 % | Zeigt die Geschwindigkeit unter der angegebenen Leerlaufbedingung an |
| Nennlastgeschwindigkeit | 260 U/min ±10 % | Referenz für den Betrieb unter Nennlast |
| Übersetzungsverhältnis | 10:1 | Definiert das Untersetzungsverhältnis des Getriebes |
| Antriebstyp | DSP | Identifiziert den veröffentlichten Treibertyp |
| Encoder-Konfiguration | Zwei magnetische Encoder | Unterstützt rückkopplungsbasierte Bewegungssteuerung |
| Gewicht | 310 g ±3 g | Relevant für bewegte Massen und gemeinsame Verpackungen |
| Arbeitstemperatur | -20°C bis 50°C | Definiert den veröffentlichten Betriebstemperaturbereich |
| Arbeitsfeuchtigkeit | 5 %–85 % | Referenz für Umweltplanung |
Wichtiger technischer Hinweis:Nenndrehmoment und Spitzendrehmoment repräsentieren unterschiedliche Betriebsbedingungen. Das Spitzendrehmoment sollte nicht als Nennwert für den Dauerbetrieb betrachtet werden. Die veröffentlichten Angaben zur Belastungsdauer geben 5 Nm als Nennbetrieb, 7 Nm für 120 Sekunden, 10 Nm für 18 Sekunden, 12 Nm für 10 Sekunden und 14 Nm für 5 Sekunden an. Die tatsächlichen Betriebsgrenzen, Kühlbedingungen, Arbeitszyklen und die zulässige Überlasthäufigkeit sollten vom Hersteller bestätigt werden.
Weitere Informationen finden Sie auf der offiziellen Produktseite des SEA MOTION Planetary Joint Module.
Ein integriertes Planetengelenkmodul kann die Entwicklung von Robotersystemen vereinfachen, indem es mechanische Getriebe- und elektronische Bewegungssteuerungskomponenten zusammenbringt. Seine praktischen Vorteile hängen von der Anwendung und der Qualität der Systemintegration ab.
Es ist wichtig, den Integrationskomfort von der garantierten Systemleistung zu unterscheiden. Endgültige Genauigkeit, Steifigkeit, Lebensdauer, Geräuschentwicklung und thermisches Verhalten hängen vom kompletten mechanischen und elektrischen Design ab.
Planetengelenkmodule sind für Roboteranwendungen relevant, die eine kontrollierte Drehbewegung, eine wiederholbare Betätigung und ein angemessenes Gleichgewicht zwischen Leistung und Kosten erfordern. SEA MOTION identifiziert mehrere Anwendungskategorien für sein Planetengelenkmodul.
Humanoide Roboter nutzen mehrere Gelenke, um Arm-, Bein- und Körperbewegungen zu koordinieren. Ein geeignetes Planetengelenkmodul kann die Betätigung ausgewählter Gelenke ermöglichen, wenn seine Drehmomentkapazität, Geschwindigkeit, Masse und mechanischen Abmessungen den Konstruktionsanforderungen entsprechen.
Vierfüßige Roboter sind auf koordinierte Beinbewegungen angewiesen, um das Gleichgewicht zu halten und auf verschiedenen Oberflächen zu navigieren. Bei der Gelenkauswahl müssen Stoßbelastungen, Beschleunigung, wiederholte Drehmomentspitzen und der Arbeitszyklus beim Gehen oder Laufen berücksichtigt werden.
Kollaborierende Arme erfordern eine kontrollierte Bewegung über mehrere Achsen. Ingenieure können Planetengelenkmodule für geeignete Achsen bewerten, indem sie Nutzlast, Reichweite, Gelenkgeschwindigkeit, Positionsanforderungen und die Sicherheitsfunktionen des gesamten Roboters berücksichtigen.
Automatisierte Kommissioniersysteme benötigen vorhersehbare Bewegungen, um Greif-, Hebe-, Transfer- und Freigabevorgänge zu koordinieren. Ein richtig ausgewähltes Modul kann diese Aufgaben unterstützen und gleichzeitig Gerätedesignern dabei helfen, die Komplexität der Baugruppe zu bewältigen.
Auch mobile Roboterplattformen und bestimmte Elektromobilitätssysteme nutzen kompakte elektromechanische Aktoren. Bei diesen Anwendungen sollten Ingenieure sorgfältig mechanische Belastungen, Vibrationseinwirkung, Stromverbrauch, Umweltschutz und die Eignung des Moduls für den vorgesehenen Betriebszyklus prüfen.
Nicht jedes Modul ist für jede Anwendung geeignet. Der Betrieb im Freien, Bewegungen mit starken Stößen, Waschumgebungen und sicherheitskritische Robotersysteme erfordern eine spezifische Überprüfung und nicht nur Annahmen, die nur auf der Produktkategorie basieren.
Bei der Auswahl eines Planetengelenkmoduls geht es um mehr als nur den Vergleich des maximalen Drehmoments oder des Kaufpreises. Eine strukturierte Bewertung trägt dazu bei, das Risiko von Überdimensionierung, Überhitzung, Steuerungsinkompatibilität und vorzeitigem mechanischem Verschleiß zu reduzieren.
Die Bereitstellung klarer Anwendungsbeschreibungen für den Lieferanten – einschließlich Lastprofilen, Zielgeschwindigkeit, Bewegungszyklus, Installationszeichnungen und Steuerungsanforderungen – erleichtert die Bewertung der geeigneten Konfiguration.
Planetarische und harmonische Gelenkarchitekturen adressieren sich überschneidende, aber unterschiedliche technische Prioritäten. Die richtige Wahl hängt von der relativen Bedeutung der Übertragungseigenschaften, der Bauform, der Präzision, der Drehmomentanforderungen und des Budgets ab.
| Bewertungsfaktor | Planetengelenkmodul | Harmonisches Gelenkmodul |
|---|---|---|
| Übertragungsprinzip | Untersetzung durch Planetengetriebe | Harmonische Untersetzung |
| Designpriorität | Praktische Kosten- und Drehmomentübertragung | Präzisionsorientierte Bewegung und kompakte Integration |
| Überlegungen zum Spiel | Hängt vom Getriebedesign und den Fertigungstoleranzen ab | Wird oft ausgewählt, wenn ein geringes Spiel Priorität hat |
| Drehmoment und Geschwindigkeit | Abhängig von Übersetzungsverhältnis, Motor und Lastbedingungen | Abhängig von Modell, Untersetzungsverhältnis und Betriebsbedingungen |
| Auswahlschwerpunkt | Belastbarkeit, Effizienz, Kosten und Betriebszyklus | Positionierungsanforderungen, Spiel, Verpackung und Lastbedingungen |
Dieser Vergleich ist qualitativ und kein Ersatz für modellspezifische Tests. Keine der beiden Architekturen ist allgemein überlegen. Ingenieure sollten verifizierte Drehmoment-Drehzahl-Kurven, Spieldaten, Effizienz, Steifigkeit, thermische Grenzen und Lebensdauerinformationen vergleichen, bevor sie eine Kaufentscheidung treffen.
Entdecken Sie das Harmonic Joint Module von SEA MOTION, um den alternativen Übertragungsansatz zu verstehen und zu diskutieren, welches Design besser zu Ihrem Robotersystem passt.
Seine Hauptfunktion besteht darin, eine kontrollierte Drehbetätigung an einem mechanischen Gelenk bereitzustellen. Durch die Integration eines Motors, eines Planetengetriebes, von Feedback-Encodern und eines Treibers unterstützt das Modul Robotersysteme bei der Erzeugung und Verwaltung von Gelenkbewegungen.
Das veröffentlichte Nenndrehmoment beträgt 5 Nm, mit einem Spitzendrehmoment von 14 Nm. Diese Werte beziehen sich auf unterschiedliche Betriebsbedingungen. Die zulässige Dauer und Häufigkeit des Betriebs mit höherem Drehmoment sollte bei der Systemkonstruktion berücksichtigt werden.
Die veröffentlichte Nennspannung beträgt 48 V und der Arbeitsspannungsbereich liegt bei 24–60 V. Das Netzteil und die zugehörige Elektronik müssen außerdem den erforderlichen Strom, den Transientenbedarf und die geltenden Schutzanforderungen unterstützen.
Es kann eine rückkopplungsbasierte Bewegungssteuerung durch seinen Motor, sein Encodersystem und seinen dedizierten Treiber unterstützen. Die tatsächliche Positionierungsgenauigkeit und Wiederholbarkeit hängen von der vollständigen Konfiguration, den Getriebeeigenschaften, der Steuerungsabstimmung und der mechanischen Struktur ab. Fordern Sie modellspezifische Leistungsdaten an, wenn eine präzise Positionierung unerlässlich ist.
Mögliche Anwendungen umfassen humanoide Roboter, vierbeinige Roboter, kollaborierende Arme, Kommissionierungsroboter und intelligente mobile Geräte. Die Eignung muss anhand des Lastprofils, der Geschwindigkeit, der Umgebungsbedingungen und der Sicherheitsanforderungen der Anwendung beurteilt werden.
Teilen Sie dem Hersteller das erforderliche Drehmoment und die erforderliche Drehzahl, den Betriebszyklus, die Stromversorgung, die mechanische Schnittstelle, das Steuerprotokoll und die Umgebungsbedingungen mit. Fordern Sie ein aktuelles Datenblatt an und klären Sie alle nicht aufgeführten Spezifikationen, bevor Sie eine Bestellung aufgeben.
Besuchen Sie die offizielle Produktseite des Planetarischen Gelenkmoduls, um eine Anfrage einzureichen. Für ein genaues Angebot geben Sie Ihre Zielanwendung, die erwartete Bestellmenge, die technischen Anforderungen und den bevorzugten Lieferplan an.
Ein Planetengelenkmodul kann eine praktische Bewegungssteuerungslösung für Roboterausrüstung sein, die integrierte Betätigung, kontrollierte Drehmomentübertragung und kostenbewusstes Systemdesign erfordert. Durch die Kombination eines rahmenlosen Drehmomentmotors, eines Planetengetriebes, einer doppelten magnetischen Encoder-Rückmeldung und eines speziellen Treibers bietet SEA MOTION eine integrierte Option für Ingenieure, die Robotergelenke und intelligente Automatisierungsgeräte entwickeln. Eine erfolgreiche Implementierung hängt weiterhin davon ab, dass die verifizierten Spezifikationen des Moduls an die tatsächliche mechanische Belastung, das Bewegungsprofil, die Steuerungsarchitektur und die Arbeitsumgebung angepasst werden. Wenn Sie ein Planetengelenkmodul für einen neuen Roboter evaluieren oder ein bestehendes Automatisierungssystem aufrüsten, überprüfen Sie die technischen Anforderungen mit SEA MOTION undKontaktieren Sie unsum Produktspezifikationen, Anwendungseignung und ein Angebot für Ihr Projekt zu besprechen.