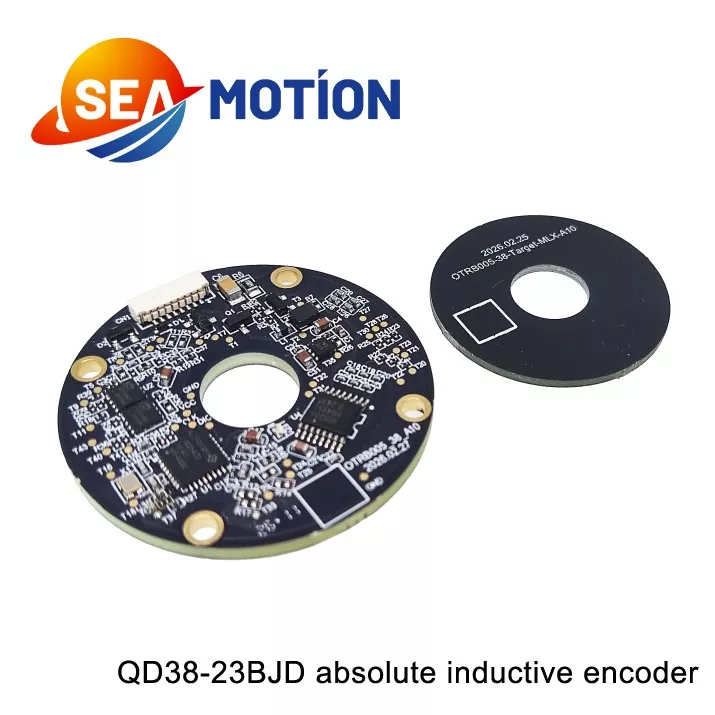
Das System basiert auf Automobiltechnologie und verfügt über jahrelange Erfahrung in Forschung und Entwicklung sowie Massenproduktion von Drive-by-Wire-Chassis und elektrischen Antriebspositionssensoren für neue Energiefahrzeuge, die nach Zuverlässigkeitsstandards auf Automobilniveau entwickelt wurden. Es verfügt über eine hochpräzise Positionsrückmeldung mit einer Erkennungsgenauigkeit bis zur Bogensekunde, was eine präzise Winkelerkennung für Robotergelenke ermöglicht und die Stabilität der Bewegungssteuerung gewährleistet. Es verfügt außerdem über starke Anti-Interferenz-Fähigkeiten.
Durch die Nutzung des induktiven Prinzips und dedizierter Signalverarbeitungsalgorithmen und nach nahezu hundert EMV- und Haltbarkeitstests passt es sich an den Hochgeschwindigkeitsmotorbetrieb und Umgebungen mit starken magnetischen Interferenzen an.
Hervorragende Chargenkonsistenz: Durch die Verwendung automatisierter Produktionslinien in Automobilqualität und einer durchgängigen Qualitätskontrolle wird die Chargenkonsistenz den Anforderungen der Roboterproduktion im großen Maßstab gerecht.
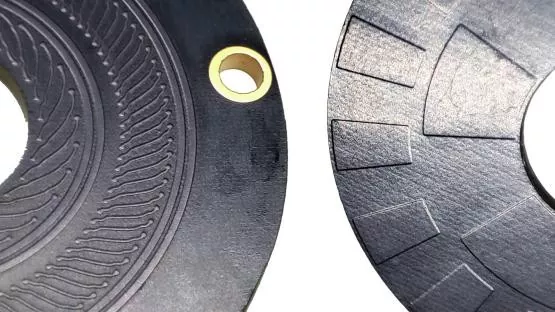
Kompakte Struktur und starke Anpassungsfähigkeit: Die Ring-PCB-Spule und die geätzte leitfähige Drehtellerstruktur sind klein, einfach zu installieren und passen perfekt zu verschiedenen Hohlwellen-Verbindungsmodulen.
|
Modell-Nr. |
QD38-23BJD |
|
Motorseitige Auflösung |
23bit |
|
Encodertyp |
Absoluter Multiturn (Akku) |
|
Encoder-Umdrehungen |
65536 (16bit) |
|
Signalausgang |
485 / BISS-C / SSI / SPI / UART |
|
Luftspalt einbauen |
0,5 mm |
|
Arbeitsluftspalt |
0,4 mm ~ 0,6 mm |
|
Maximaler Strom |
<100mA |
|
Arbeitstemperatur |
-40℃~105℃ |
|
Lagertemperatur |
-50℃~125℃ |
|
Nenngeschwindigkeit |
≤6000 U/min |
|
Einbauabweichung |
Axial <0,2 mm, radial <0,1 mm |
|
Axialschwimmer |
≤±0,1 mm |
|
Baudrate |
2,5 Mbit/s |
|
Kommunikationsprotokoll |
Tamagawa-Abkommen |
|
Absolute Genauigkeit |
±45" |
|
Wiederholbarkeit |
±10" |
|
Häufigkeit der Kommunikationsantwort |
≤16kHz |
|
Relative Luftfeuchtigkeit |
≤90 % RH, keine Kondensation |
|
Vibration |
Halten Sie eine Amplitude von 1,5 mm zwischen 10 und 55 Hz ein; eine Beschleunigung von 98 m/s² zwischen 55 und 2000 Hz aufrechterhalten; Testen Sie 2 Stunden pro Achse (X, Y und Z), also insgesamt 6 Stunden. |
|
Schock |
Stoßbeschleunigung 980 m/s², 11 ms; 3 Stöße pro Richtung, insgesamt 18 Stöße. |
|
IP-Schutz |
Schutz des hinteren Motorgehäuses |
|
Spezifikation |
Temperatur T=25℃ |
|||
|
Min |
Bewertet |
Max |
||
|
Versorgungsspannung |
4,75 V |
5V |
5,25 V |
|
|
Stromverbrauch der Hauptstromversorgung |
--- |
100mA |
-- |
|
|
Differential Ausgangspegel |
Hohes Niveau |
3,5V |
-- |
-- |
|
Niedriges Niveau |
-- |
-- |
1,7V |
|
|
Flankenwechselzeit |
-- |
-- |
100ns |
|
|
Isolationswiderstand |
50 MΩ |
-- |
-- |
|
Dieser Encoder zeichnet sich durch hervorragende Umweltanpassungsfähigkeit und strukturelle Haltbarkeit aus. Sein berührungsloses Arbeitsprinzip eliminiert mechanischen Verschleiß und sorgt so für einen langfristig wartungsfreien Betrieb. Es ist immun gegen magnetische Streufelder, Staub, Feuchtigkeit und Vibrationen und passt sich perfekt an raue Industrieumgebungen an. Mit einer hohen Auflösung von bis zu 23 Bit und geringer Signallatenz unterstützt es gängige Kommunikationsprotokolle wie SSI und BiSS-C und liefert eine genaue und schnelle Positionsrückmeldung. Die kompakte und leichte Bauweise ermöglicht auch eine flexible Installation in begrenzten Geräteräumen.
|
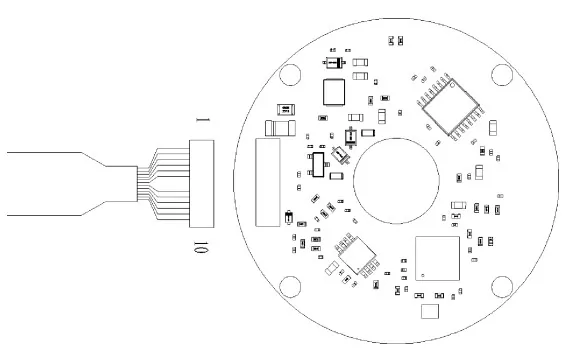
Terminalstandort (1~10) |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
9 |
10 |
|
Definitionen |
PE |
NC |
DATEN+ |
DATEN- |
RS485-/SLK- |
RS485+/SLK+ |
VBAT |
GND |
+5V |
GND |
|
Drahtfarbe |
Schwarzer Schrumpfschlauch |
- |
Gelb |
Grün |
Weiß |
Blau |
Grau |
Lila |
Rot |
Schwarz |
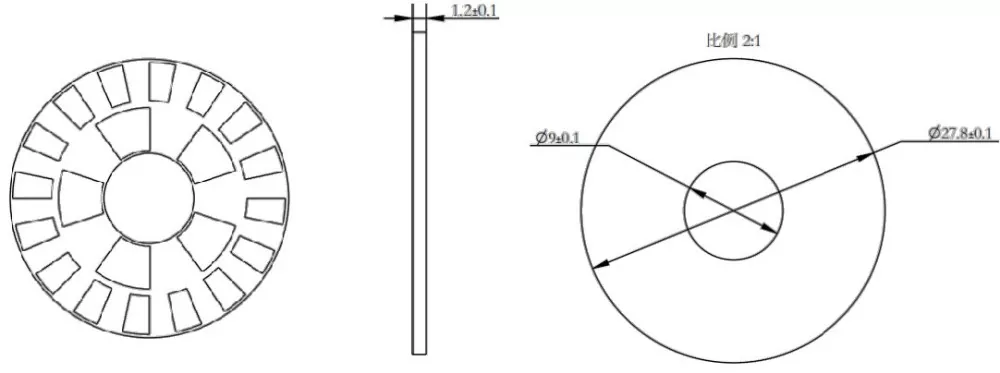
Rotorabmessungen
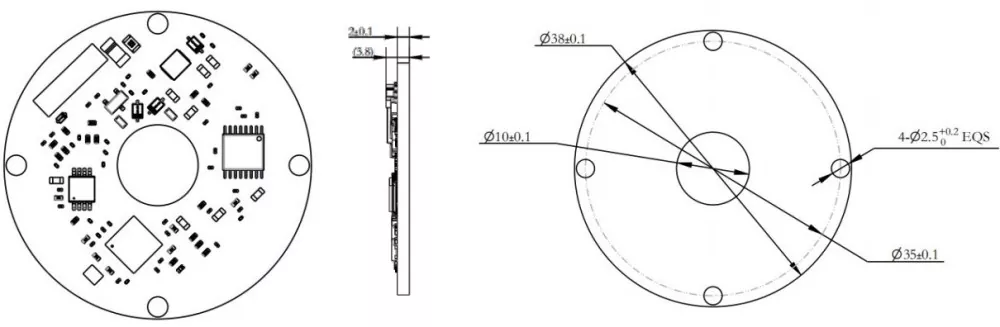
Statorabmessungen
Q D 38 - 23 B JD
①②③ ④ ⑤⑥
①-Q: Induktiver Encoder der DM Q-Serie
②-D: Einzelner Encoder
③-38: Außendurchmesser 38 mm
④-23: Encoder-Auflösung: 23-Bit
⑤-B: Signaltyp: BiSS-C
⑥-JD: Radial (horizontaler Endausgang)
Der absolute induktive Encoder wird häufig in industriellen Automatisierungs- und Präzisionsbewegungssteuerungsszenarien eingesetzt und dient Roboterarmen, automatisierten Montagelinien, CNC-Werkzeugmaschinen und Servomotorsystemen. Es gilt auch für Verpackungsmaschinen, Textilausrüstung und intelligente Logistikgeräte und liefert stabile Positions- und Winkelmessdaten, um die Genauigkeit, Effizienz und Sicherheit automatisierter Produktionsabläufe zu gewährleisten.
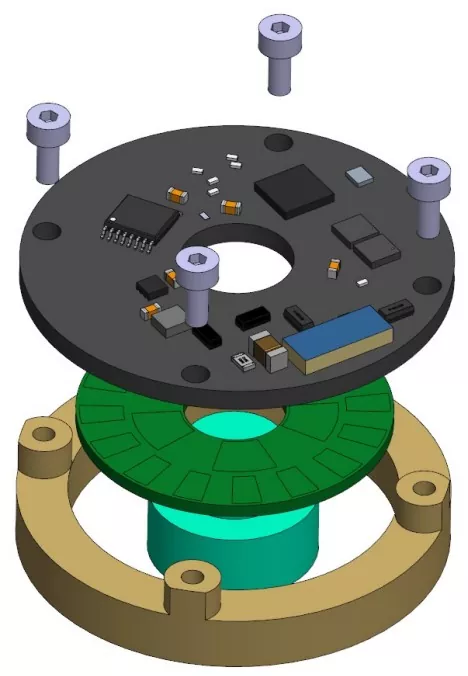
Installationsdiagramm Für die Installation erforderliche Werkzeuge
Kreuzschlitz-Drehmomentschraubendreher
1,5-mm-Inbusschlüssel-Drehmomentschlüssel (metrisch)
4 x M2x5,5 Kreuzschlitz-Flachkopfschrauben mit Unterlegscheiben
2 x M3x3 Innensechskant-Cuppoint-Schrauben
8 x M1,6x6 Kreuzschlitz-Senkschrauben
Installationsreihenfolge
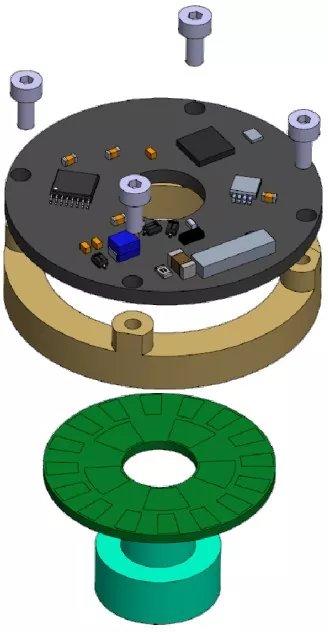
Rotorinstallation:
① Den Geberrotor auf die Motorwelle montieren und richtig positionieren;
②Verwenden Sie DP460-Kleber, um die Encoder-Rotorplatte sicher an der Wellenhülse zu befestigen.
[Notiz]:
1) Wenn die Rotorhöhe angepasst werden muss, führen Sie den Festziehschritt erst durch, nachdem die Einstellung abgeschlossen ist.
2) Um ein Lösen der Schrauben zu verhindern, tragen Sie vorher Schraubensicherungskleber auf die Gewindelöcher auf oder verwenden Sie vorbeschichtete Schrauben.
Das empfohlene Anzugsdrehmoment beträgt 7 ± 0,2 kgf·cm.
Statorinstallation:
① Platzieren Sie den Encoder-Stator auf der Montagefläche und richten Sie die vier Schraubenlöcher aus.
② Mit einem Kreuzschlitz-Drehmomentschraubendreher die vier Schraubenbaugruppen nacheinander eindrehen
(M2x5,5 Kreuzschlitz-Flachkopfschraube + Unterlegscheibe).
Adresse
403 4F Bürogebäude Robot Industry Park No.232 Yuanfeng Road National High Tech Park Kunshan Suzhou Jiangsu China
Tel