Artikelzusammenfassung: A Rahmenloser Torquemotorist für Anwendungen konzipiert, bei denen herkömmliche Gehäusemotoren, Getriebe, Riemen und Kupplungen unerwünschte mechanische Einschränkungen verursachen. Durch die Trennung von Rotor und Stator und deren direkte Integration in die Maschinenstruktur kann diese Motorarchitektur eine hohe Drehmomentdichte, geringes mechanisches Spiel, kompakte Installation, gleichmäßige Rotation und reaktionsschnelle Steuerung bieten. In diesem Artikel wird erläutert, wie rahmenlose Torquemotoren funktionieren, warum sie in anspruchsvollen Bewegungssystemen wertvoll sind, was Ingenieure bei der Auswahl und Integration berücksichtigen sollten und wie SEA MOTION maßgeschneiderte Lösungen für Robotik, Werkzeugmaschinen, Halbleiterausrüstung, medizinische Systeme und andere Präzisionsanwendungen unterstützt.
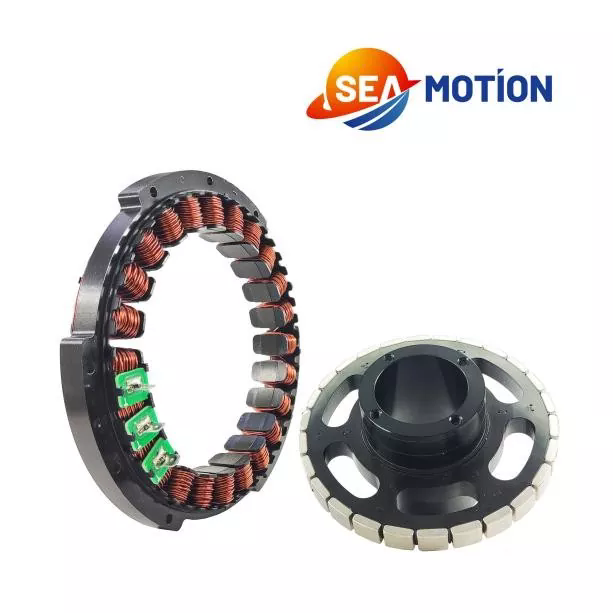
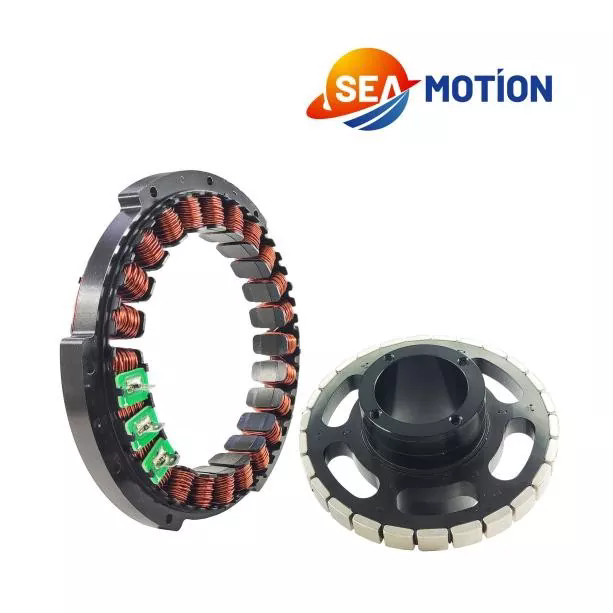
Ein rahmenloser Torquemotor ist ein Permanentmagnet-Synchronmotor, der ohne herkömmliches Motorgehäuse, integrierte Lager oder integrierte Rückkopplungsvorrichtung geliefert wird. Anstatt einen vollständig geschlossenen Motor zu erhalten, erhält der Maschinenbauer die primären elektromagnetischen Komponenten – typischerweise einen Stator und einen Rotor –, die direkt in die endgültige mechanische Struktur integriert werden können.
Diese Konfiguration gibt Designern viel mehr Freiheit bei der Architektur eines Bewegungssystems. Der Motor kann um ein Drehgelenk, innerhalb einer Roboterachse, unter einem Drehtisch oder um einen Präzisionsmechanismus herum installiert werden, wenn der verfügbare Installationsraum begrenzt ist.
Im Gegensatz zu einem herkömmlichen Motor, der die Kraft normalerweise über ein Getriebe, einen Riemen, eine Riemenscheibe, eine Kupplung oder eine andere Übertragungskomponente überträgt, kann ein rahmenloser Torquemotor die Last direkt antreiben. Das Entfernen dieser mechanischen Zwischenelemente kann die mechanische Nachgiebigkeit, Übertragungsverluste, Spiel, Vibrationen und Wartungsanforderungen verringern.
Bei Hochleistungsgeräten geht es nicht nur darum, eine Rotationsbewegung zu erzeugen. Die eigentliche Herausforderung besteht darin, diese Bewegung mit dem erforderlichen Drehmoment, der erforderlichen Geschwindigkeit, Steifigkeit, Wiederholbarkeit, Sanftheit und Reaktion innerhalb eines begrenzten mechanischen Bereichs zu erzeugen.
Hier kommt die rahmenlose Architektur besonders zum Einsatz.
Das Funktionsprinzip basiert auf der elektromagnetischen Wechselwirkung zwischen dem permanentmagnetischen Rotor und den bestromten Statorwicklungen.
Der Stator enthält die elektrischen Wicklungen, die bei kontrollierter Stromzufuhr ein rotierendes Magnetfeld erzeugen. Der Rotor enthält Permanentmagnete, die mit diesem Magnetfeld interagieren und ein Drehmoment erzeugen.
Da Rotor und Stator als separate Komponenten geliefert werden, kann die umgebende Maschinenstruktur effektiv Teil der Motorbaugruppe werden.
Ein typisches System enthält:
Das Ergebnis ist ein hochintegriertes Bewegungssystem, bei dem der Motor kein unabhängiges mechanisches Paket mehr ist. Stattdessen wird es zu einem integralen Bestandteil der Maschine.
Dieser Ansatz ist besonders wertvoll, wenn Ingenieure eine große Hohlwelle, kompakte axiale Abmessungen, einen großen Ausgangsdurchmesser oder Direktantriebsfunktionalität benötigen.
Der Hauptvorteil eines rahmenlosen Torquemotors ist die Designflexibilität. Allerdings können mehrere zusätzliche Vorteile diese Architektur für Präzisionsmaschinen attraktiv machen.
Die Drehmomentdichte ist besonders wichtig, wenn der Motor in eine kleine mechanische Hülle passen muss. Ein richtig ausgewählter rahmenloser Motor kann ein beträchtliches Drehmoment liefern, ohne den physischen Platz zu benötigen, der mit einer herkömmlichen Motor- und Getriebebaugruppe verbunden ist.
Durch den Direktantrieb entfallen viele Komponenten, die traditionell zur Übertragung der Rotationskraft verwendet werden. Es ist nicht erforderlich, dass ein Getriebe lediglich das Drehmoment erhöht oder die Drehzahl verringert, wenn der Motor für den erforderlichen Betriebspunkt ausgewählt und gesteuert werden kann.
Dies kann die mechanische Architektur vereinfachen und die Anzahl der Komponenten reduzieren, die zu mechanischen Fehlern führen können.
Getriebemechanismen können zu Spiel führen, insbesondere wenn Komponenten verschleißen oder wenn das Getriebe mehrere Stufen erfordert. Eine Direktantriebskonfiguration vermeidet Zahnspiel als Ursache für Positionierungsfehler.
Für Anwendungen wie Robotergelenke und Präzisionsdrehtische kann dies ein großer Vorteil sein.
Da der Motor kein herkömmliches Gehäuse benötigt, können Konstrukteure die elektromagnetische Baugruppe in den verfügbaren Bauraum integrieren. Dies ist nützlich, wenn die Verpackungsbeschränkungen streng sind.
Geringe Rasteigenschaften und geeignete Steueralgorithmen können zu einer gleichmäßigen Rotation beitragen. Dies ist für Geräte von Nutzen, bei denen Vibrationen, Drehzahlschwankungen oder Drehmomentstörungen die Qualität des Endprodukts beeinflussen können.
Ein rahmenloser Motor zwingt den Integrator nicht dazu, ein bestimmtes Feedback-Gerät zu verwenden. Der Encoder kann je nach erforderlicher Auflösung, Genauigkeit, Umgebungsbedingungen, Kommunikationsprotokoll und Maschinenarchitektur ausgewählt werden.
Diese Flexibilität ist für OEMs nützlich, die verschiedene Maschinenplattformen rund um eine gemeinsame Motorfamilie entwickeln.
Rahmenlose Torquemotoren eignen sich besonders für Anwendungen, die ein hohes Drehmoment, eine kompakte Bauweise, einen Direktantrieb und eine genaue Rotationssteuerung erfordern.
| Anwendung | Warum rahmenloses Design wertvoll ist | Typische Designpriorität |
|---|---|---|
| Robotergelenke | Kompakte Integration und direkte Drehmomentübertragung | Drehmomentdichte, Steifigkeit, Positionsgenauigkeit |
| Werkzeugmaschinen | Direkter Drehantrieb mit reduziertem Übertragungsfehler | Präzision, Geschwindigkeitsstabilität, thermische Leistung |
| Drehtische | Große und kompakte Antriebsarchitekturen | Drehmoment, Wiederholgenauigkeit, Rundlauf |
| Medizinische Ausrüstung | Kompakte und sanft kontrollierte Bewegung | Geringe Vibration, Zuverlässigkeit, Sauberkeit |
| Halbleiterausrüstung | Hohe Präzision auf engstem Bauraum | Lagestabilität, thermische Kontrolle, Sauberkeit |
| Präzisionsautomatisierung | Flexible mechanische Integration | Dynamische Reaktion und Wiederholbarkeit |
In der Robotik beispielsweise kann der Motor direkt in ein Gelenk eingebaut und mit den eigenen Lagern, Gehäusen, Encoder- und Strukturkomponenten des Konstrukteurs kombiniert werden. Dies kann zu einer kompakteren Verbindung führen als bei Verwendung eines Motors mit komplettem Gehäuse.
Bei rotierenden Präzisionsgeräten kann der Direktantrieb auch die Anzahl der mechanischen Schnittstellen zwischen Motor und Arbeitslast reduzieren.
Bei der Motorauswahl sollten die tatsächlichen Lastanforderungen berücksichtigt werden und nicht nur das Nenndrehmoment des Motors. Ein Motor, der aufgrund seines Spitzendrehmoments als geeignet erscheint, kann eine schlechte Leistung erbringen, wenn kontinuierliche thermische Belastung, Beschleunigungsanforderungen oder Feedback-Genauigkeit außer Acht gelassen werden.
Ingenieure sollten die folgenden Parameter bewerten.
Es ist auch wichtig, zwischen der theoretischen Leistungsfähigkeit eines Motors und seiner Leistung in der fertigen Maschine zu unterscheiden. Lagerreibung, strukturelle Steifigkeit, Wärmeableitung, Encoder-Installation, Rotorauswuchtung und Antriebsabstimmung können das Endergebnis beeinflussen.
Wärme ist einer der wichtigsten technischen Aspekte bei der Entwicklung eines Bewegungssystems mit Direktantrieb.
Der elektrische Widerstand in den Statorwicklungen erzeugt im Betrieb Wärme. Mit steigender Wicklungstemperatur erhöht sich auch der elektrische Widerstand, was sich auf den Wirkungsgrad und das verfügbare Dauerdrehmoment auswirken kann.
Für Anwendungen, die ein anhaltend hohes Drehmoment erfordern, ziehen Ingenieure üblicherweise eine in die Statorstruktur integrierte aktive Flüssigkeitskühlung in Betracht. Eine Wasser- oder Wasser-Glykol-Kühlung kann einen kontrollierten Weg zur Wärmeabfuhr aus der Motorbaugruppe bieten.
Für Anwendungen mit geringerer Belastung kann je nach Motorgröße, Installationsbedingungen, Umgebungstemperatur und Arbeitszyklus eine natürliche Konvektions- oder Zwangsluftkühlung ausreichend sein.
Ein praktisches thermisches Design sollte Folgendes berücksichtigen:
Auch die Temperaturerfassung sollte in die Regelungsstrategie integriert werden. Wenn die Wicklungstemperatur ihren zulässigen Grenzwert erreicht, kann der Antrieb den Strom- oder Drehmomentbedarf reduzieren, um den Motor zu schützen.
Bei Halbleiter-, Labor-, Medizin- oder Reinraumgeräten erfordert das Kühldesign möglicherweise zusätzliche Aufmerksamkeit, da die Kühllösung keine Verunreinigungen oder unerwünschte Partikel in die Betriebsumgebung einbringen darf.
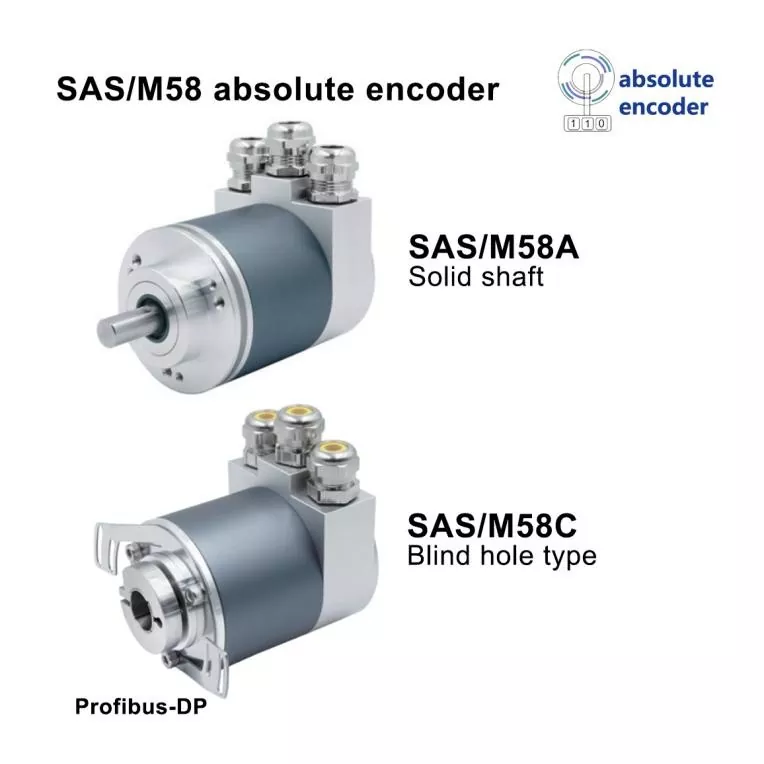
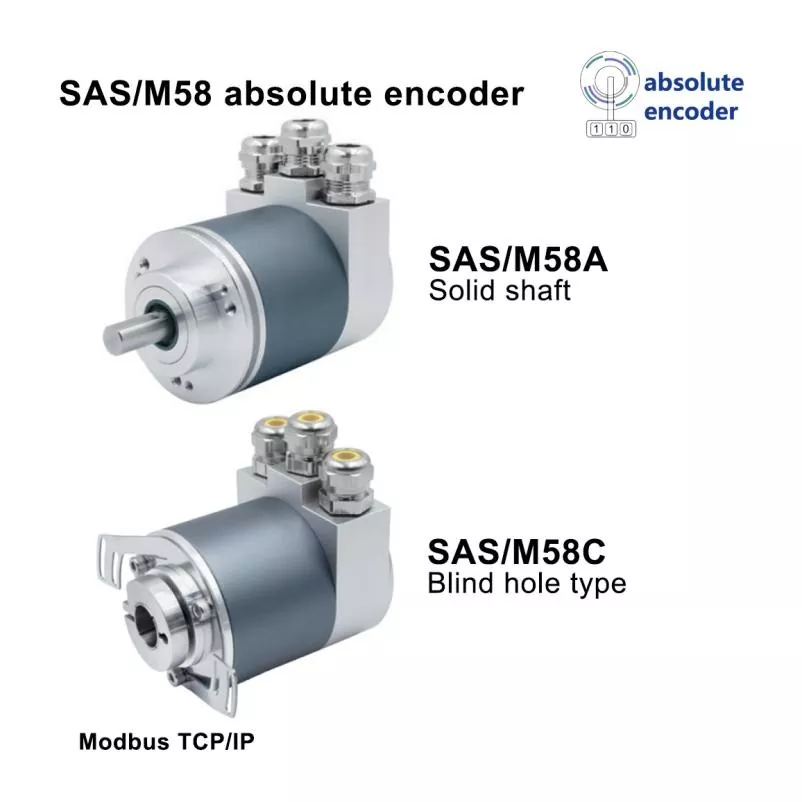
Ein rahmenloser Torquemotor verfügt normalerweise nicht über einen eingebauten Encoder. Dies gibt Maschinenkonstrukteuren die Freiheit, eine Feedback-Technologie auszuwählen, die zum endgültigen System passt.
Zu den möglichen Feedback-Technologien gehören optische, magnetische, induktive und absolute Encodersysteme. Die richtige Wahl hängt von der erforderlichen Positionsauflösung, den Umgebungsbedingungen, dem Kommunikationsprotokoll, der Geschwindigkeit, den Kosten und der mechanischen Anordnung ab.
Hochauflösendes Feedback ist besonders wichtig, wenn die Anwendung eine extrem gleichmäßige Bewegung oder eine präzise Winkelpositionierung erfordert.
Der Encoder sollte nicht als eigenständige Komponente behandelt werden. Motor, Encoder, Antrieb, Lagersystem und Maschinenstruktur müssen als ein einziges Steuerungssystem funktionieren.
Beispielsweise kann ein Encoder eine hervorragende Nennauflösung bieten, aber dennoch eine unbefriedigende Systemleistung liefern, wenn seine mechanische Montage zu Exzentrizität oder Unrundheit führt. Ebenso kann ein Hochleistungsmotor sein Potenzial nicht entfalten, wenn die Servoparameter schlecht abgestimmt sind.
Daher sollte die Feedback-Integration bereits in der mechanischen Entwurfsphase berücksichtigt werden und nicht hinzugefügt werden, nachdem der Motor bereits ausgewählt wurde.
Die rahmenlose Bauweise schafft Gestaltungsfreiheit, überträgt aber auch mehr Verantwortung auf den Maschinenbauer. Die umgebende mechanische Struktur wird zu einem wichtigen Teil des motorischen Systems.
Mehrere Bereiche verdienen besondere Aufmerksamkeit.
Rotor und Stator müssen während des gesamten Betriebs den erforderlichen Luftspalt einhalten. Übermäßige Exzentrizität kann die elektromagnetische Leistung beeinträchtigen und Vibrationen oder mechanische Risiken erhöhen.
Eine flexible Montagestruktur kann die Vorteile eines Hochleistungsmotors beeinträchtigen. Strukturelle Verformungen unter Last können zu Positionierungsfehlern führen, selbst wenn der Motor selbst über hervorragende elektromagnetische Eigenschaften verfügt.
Da der rahmenlose Motor normalerweise keine Lager enthält, muss der Maschinenkonstrukteur die Lager entsprechend der Radiallast, der Axiallast, der Geschwindigkeit, der Steifigkeit, der Lebenserwartung und den Genauigkeitsanforderungen auswählen.
Hochgeschwindigkeitsanwendungen erfordern eine sorgfältige Beachtung der Rotorbalance. Mechanische Unwucht kann Vibrationen erzeugen und die Qualität der Bewegungssteuerung beeinträchtigen.
Bei Hohlachsensystemen kann der verfügbare Innendurchmesser einen bequemen Weg für Kabel, Pneumatikleitungen, optische Komponenten oder andere Maschinenelemente bieten. Dennoch sollte die Bewegung des Kabels sorgfältig beurteilt werden, um Störungen durch rotierende Komponenten zu vermeiden.
MEERESBEWEGUNGbietet rahmenlose Torquemotor-Lösungen für High-End-Bewegungssteuerungsanwendungen, bei denen Motoren mit Standardgehäuse möglicherweise keine ausreichende Integrationsflexibilität bieten.
Den Produktinformationen zufolge ist der rahmenlose Motoransatz von SEA MOTION für Branchen wie Robotik, Werkzeugmaschinen, Halbleiterausrüstung, medizinische Ausrüstung, Universitäten, Forschungseinrichtungen und fortschrittliche Fertigung gedacht. Das Unternehmen unterstützt sowohl Standardprodukte als auch anwendungsspezifische Anpassungen.
Eine kundenspezifische Anpassung kann wichtig sein, wenn ein Standardmotor nicht in den verfügbaren mechanischen Bereich passt. Abhängig von den Anwendungsanforderungen können Modifikationen die axialen Abmessungen, den Innendurchmesser, die Wicklungsanordnungen, die Spannungsanforderungen und rückkopplungsbezogene Konfigurationen betreffen.
Bei OEM-Projekten kann diese technische Unterstützung die Lücke zwischen der Komponentenauswahl und der endgültigen Maschinenintegration verringern. Anstatt einen Motor nur anhand einer Katalognummer auszuwählen, können Ingenieure den Motor als Teil der vollständigen Bewegungsarchitektur bewerten.
MEERESBEWEGUNG beschreibt auch Testverfahren für elektrische Eigenschaften und Rotorleistung, wobei Herstellungskontrollen auf wichtige Motorparameter angewendet werden. Die Dokumentationsunterstützung umfasst technische Zeichnungen, 3D-Dateien, Integrationsinformationen und antriebsbezogene Materialien.
Diese Art der technischen Unterstützung ist besonders wertvoll für OEMs, die von der Prototypenentwicklung zur wiederholbaren Produktion übergehen müssen, ohne das komplette Bewegungssystem neu zu entwerfen.
| Faktor | Rahmenloser Torquemotor | Konventioneller Gehäusemotor |
|---|---|---|
| Mechanische Integration | Hochgradig anpassbar | In der Regel basierend auf festen Gehäuseabmessungen |
| Übertragung | Gut geeignet für Direktantrieb | Erfordert möglicherweise eine Kupplung, einen Riemen oder ein Getriebe |
| Gegenreaktion | Kann getriebebedingtes Spiel minimieren | Kann von den Übertragungskomponenten abhängen |
| Rückmeldung | Flexible Encoderauswahl | Oftmals vorbestimmt oder integriert |
| Gehäuse | Zur Verfügung gestellt vom Maschinenentwickler | Vom Motorhersteller integriert |
| Anpassung | Hoch | Im Allgemeinen eingeschränkter |
| Installation | Erfordert eine größere technische Verantwortung | Normalerweise einfacher |
| Idealer Einsatz | Kompakte, leistungsstarke, integrierte Maschinen | Universelle Motoranwendungen |
Der Vergleich bedeutet nicht, dass rahmenlose Motoren automatisch für jede Maschine besser sind. Ein Motor mit herkömmlichem Gehäuse kann die praktischere Wahl sein, wenn schnelle Installation, standardisierte Montage oder einfache Wartung das Hauptziel sind.
Die rahmenlose Architektur wird besonders überzeugend, wenn Verpackung, Direktantrieb, Drehmomentdichte, Präzision und Integration auf Systemebene wichtiger sind als Plug-and-Play-Installation.
Bevor Ingenieure einen rahmenlosen Torquemotor für die Produktion freigeben, sollten sie das gesamte System überprüfen, anstatt den Motor isoliert zu bewerten.
Diese Checkliste hilft, ein häufiges technisches Problem zu vermeiden: die Auswahl eines Motors, der die Nenndrehmomentanforderung erfüllt, aber die tatsächlichen mechanischen, thermischen oder Steuerungsanforderungen der fertigen Maschine nicht erfüllt.
Ein Standard-Servomotor wird normalerweise als komplettes mechanisches Paket mit Gehäuse, Lagern und häufig einem integrierten Feedback-Gerät geliefert. Ein rahmenloser Torquemotor bietet separate Rotor- und Statorkomponenten, sodass der Maschinenbauer das umgebende Gehäuse, die Lageranordnung und das Rückkopplungssystem entwerfen kann.
Die meisten Präzisionsanwendungen erfordern eine Rückmeldung zur Regelung im geschlossenen Regelkreis, wobei der genaue Sensor von der Anwendung abhängt. Da der Encoder nicht zwangsläufig mit dem Motorpaket verbunden ist, können Ingenieure die Rückmeldung entsprechend den Genauigkeits-, Auflösungs-, Umgebungs- und Kommunikationsanforderungen auswählen.
Ja. Der Direktantrieb ist einer der Hauptgründe, warum sich Ingenieure für diese Architektur entscheiden. Der Motor kann direkt in die rotierende Last integriert werden, wodurch mechanische Übertragungskomponenten wie Getriebe, Riemen und Kupplungen vermieden werden, sofern die Anwendung dies zulässt.
Die Kühlung ist von entscheidender Bedeutung, wenn der Motor kontinuierlich mit hohem Drehmoment läuft. Die erforderliche Lösung hängt von der Einschaltdauer, den Motorabmessungen, den Umgebungsbedingungen, der Installationsstruktur und der zulässigen Wicklungstemperatur ab. Für anspruchsvolle Anwendungen im Dauerbetrieb wird häufig eine Flüssigkeitskühlung in Betracht gezogen.
Ja. SEA MOTION beschreibt die Unterstützung für kundenspezifische Motorkonfigurationen, einschließlich Dimensionsänderungen, Wicklungsanpassungen, Innendurchmessermodifikationen und rückkopplungsbezogener Integration für OEM-Anwendungen.
Sie eignen sich gut für viele Robotergelenkkonstruktionen, da Rotor und Stator direkt in die Gelenkstruktur integriert werden können. Dies kann dazu beitragen, die Gehäusegröße zu reduzieren und gleichzeitig eine direkte Drehmomentübertragung und eine flexible Encoder-Integration zu ermöglichen.
Ingenieure sollten Wärmeableitung, Lagermaterialien, Schmierung, Kabelführung, Oberflächenreinheit, Partikelerzeugung und die Kompatibilität der gesamten Baugruppe mit der Reinraumumgebung berücksichtigen. Kühlsysteme sollten außerdem so ausgelegt sein, dass sie das Eindringen unerwünschter Partikel oder Verunreinigungen verhindern.
In geeigneten Anwendungen ja. Bei einem rahmenlosen Motor mit Direktantrieb können das Getriebe und die zugehörigen Getriebekomponenten entfallen. Allerdings muss der Motor bei der erforderlichen Drehzahl ausreichend Dauer- und Spitzendrehmoment liefern und die Maschinenstruktur und Lager müssen für die resultierende Belastung ausgelegt sein.
Ein rahmenloser Torquemotor bietet eine andere Möglichkeit, das Design von Bewegungssystemen anzugehen. Anstatt den Motor als in sich geschlossene Komponente zu behandeln, ermöglicht es ihm, Teil der mechanischen Architektur der Maschine zu werden.
Durch die Kombination eines separaten Rotors und Stators mit einem geeigneten Lagersystem, Encoder, Antrieb, Kühllösung und Strukturdesign können Ingenieure kompakte Direktantriebssysteme mit hoher Drehmomentdichte, geringem übertragungsbedingtem Spiel, gleichmäßiger Bewegung und starker Steuerungsleistung erstellen.
Der wichtigste Gesichtspunkt ist das Engineering auf Systemebene. Drehmoment, Geschwindigkeit, Trägheit, thermisches Verhalten, Rückkopplungsauflösung, mechanische Steifigkeit, Ausrichtung, Lagerleistung und Antriebskompatibilität müssen alle gemeinsam bewertet werden.
Für OEMs und Gerätehersteller, die Robotergelenke, Präzisionsdrehtische, Werkzeugmaschinen, Halbleitergeräte, medizinische Geräte und fortschrittliche Automatisierungssysteme entwickeln, kann die richtige Motorarchitektur erhebliche Auswirkungen auf die Größe, Leistung, Zuverlässigkeit und langfristige Wartbarkeit der endgültigen Maschine haben.
MEERESBEWEGUNGbietet rahmenlose Torquemotor-Lösungen mit kundenspezifischer Anpassung und technischer Unterstützung für anspruchsvolle Bewegungssteuerungsanwendungen. Wenn Sie eine neue Präzisionsbewegungsplattform entwickeln oder einen Motor benötigen, der in einen bestimmten mechanischen Bereich passt,Kontaktieren Sie unsum Ihre Drehmoment-, Drehzahl-, Abmessungen-, Feedback-, Kühlungs- und Integrationsanforderungen zu besprechen.