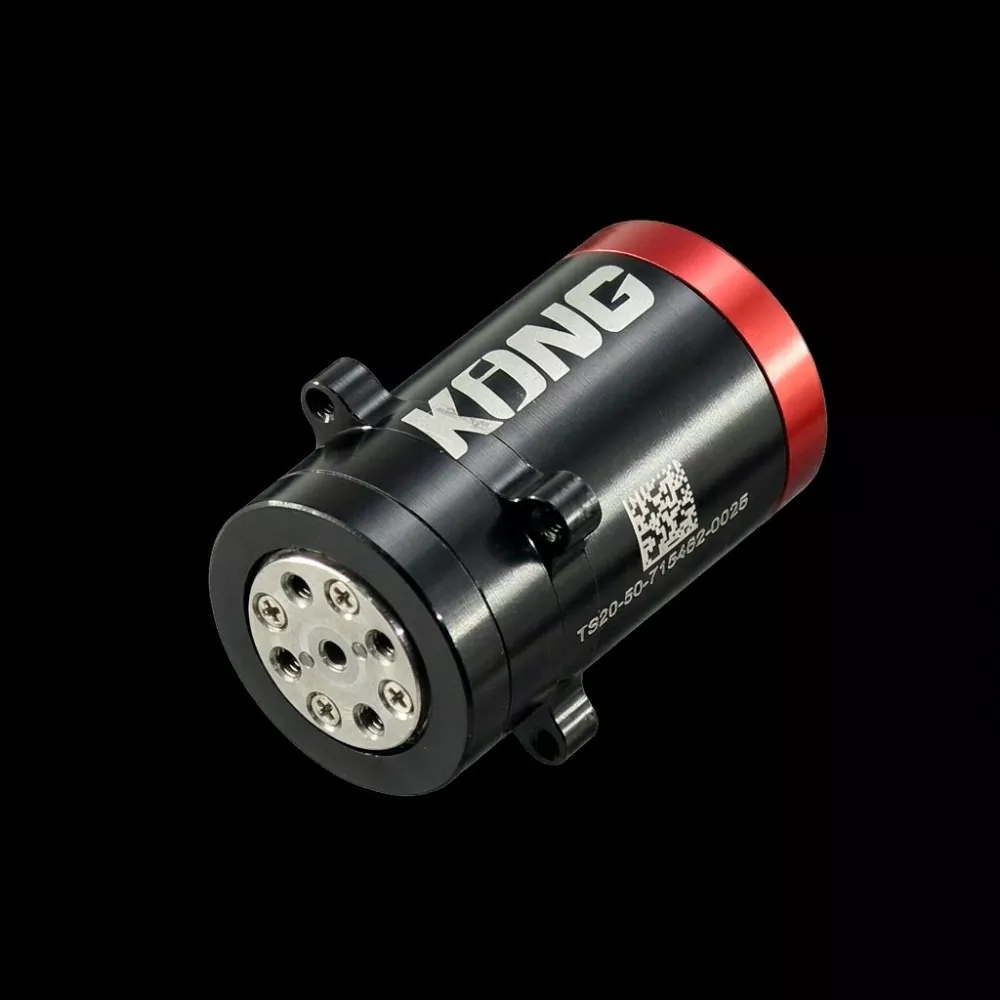
Da Roboterhände zunehmend in der Lage sind, feinfühlige Manipulationen und menschenähnliche Bewegungen auszuführen, ist die Auswahl des richtigen Gelenkaktuators für die Erzielung präziser Bewegungen und zuverlässiger Kraftrückmeldung von entscheidender Bedeutung.MEERESBEWEGUNGbietet fortschrittliche Bewegungssteuerungslösungen, einschließlich derGeschicktes Handgelenkmodul, entwickelt, um die anspruchsvollen Anforderungen kompakter Roboterhände, Mehrfingergreifer und intelligenter Robotersysteme zu erfüllen. Die TS20-Serie integriert einen Motor, ein Untersetzungsgetriebe, zwei Encoder und einen internen Servoantrieb in einer außergewöhnlich kompakten Struktur und hilft Ingenieuren so, die Systemintegration zu vereinfachen und gleichzeitig die Bewegungsgenauigkeit und Steuerungsflexibilität zu verbessern.
Ein Modul für geschickte Handgelenke ist ein kompakter integrierter Aktuator, der es Roboterfingern und mechanischen Gelenken ermöglicht, präzise, koordinierte Bewegungen auszuführen. In diesem Artikel werden die Funktionsprinzipien, wesentlichen technischen Spezifikationen, Leistungsvorteile, Anwendungsszenarien und Auswahlüberlegungen erläutert. Am Beispiel der TS20-Serie von SEA MOTION wird erklärt, wie ein integriertes Gelenkmodul mit 20 mm Durchmesser hochauflösendes Feedback, geringes Spiel, Impedanzkontrolle und Hochgeschwindigkeits-RS485-Kommunikation kombiniert, um fortschrittliche Robotermanipulation zu unterstützen.
1. Was ist ein Dexterous-Hand-Joint-Modul?
2. Wie funktioniert ein Dexterous-Hand-Joint-Modul?
3. Wichtige technische Spezifikationen und Leistungsvergleich
4. Was sind die wichtigsten Designvorteile?
5. Warum ist die Impedanzkontrolle für Roboterhände wichtig?
6. Hauptanwendungen in der Robotik und Automatisierung
7. So wählen Sie das richtige Gelenkmodul für die geschickte Hand aus
8. Überlegungen zur Installation und Wartung
A Geschicktes Handgelenkmodulist eine integrierte Bewegungssteuerungskomponente, die speziell für den Antrieb der Gelenke von Roboterfingern und anderen kompakten Robotermechanismen entwickelt wurde. Im Gegensatz zu herkömmlichen Motoren, die separate Getriebe, Encoder und externe Antriebselektronik erfordern, vereint ein integriertes Gelenkmodul diese wesentlichen Komponenten in einer kompakten Baugruppe.
Bei Roboterhänden ist diese Integration besonders wichtig, da der verfügbare Bauraum äußerst begrenzt ist. Jeder Finger kann mehrere unabhängig gesteuerte Gelenke enthalten, und das Gesamtsystem muss ein Gleichgewicht zwischen kompakten Abmessungen, geringem Gewicht, ausreichendem Drehmoment und präziser Rückmeldung gewährleisten.
Die SEA MOTION TS20-Serie erfüllt diese Anforderungen durch mehrere integrierte Technologien:
Durch die Integration dieser Komponenten vereinfacht das Modul das mechanische und elektrische Systemdesign und bietet gleichzeitig die für eine präzise Robotermanipulation erforderlichen Feedback-Funktionen.
Das Funktionsprinzip eines Fingergelenkmoduls umfasst koordinierten Motorbetrieb, mechanische Übertragung, Encoder-Feedback und Regelung.
Wenn der Host-Controller einen Bewegungsbefehl sendet, verarbeitet der integrierte Antrieb die Zielposition, Geschwindigkeit, Steifigkeit, Dämpfung und Feedforward-Drehmoment. Der Motor erzeugt dann eine Drehbewegung, die durch das Präzisionsgetriebe geleitet wird, um das angeschlossene Robotergelenk anzutreiben.
Währenddessen misst das Encodersystem kontinuierlich den Bewegungszustand. Diese Rückmeldung ermöglicht es der Steuerung, die tatsächliche Leistung mit der befohlenen Bewegung zu vergleichen und die Motorleistung entsprechend anzupassen.
Der TS20 verwendet eine Dual-Encoder-Architektur, wobei die Rückmeldung von gegenüberliegenden Enden des Getriebes verfügbar ist. Diese Anordnung hilft dem Steuersystem, die Bewegung auf der Ausgangsseite zu beobachten, anstatt sich ausschließlich auf Messungen auf der Motorseite zu verlassen.
Sein Steuerungsprozess lässt sich wie folgt zusammenfassen:
Diese integrierte Architektur hilft Roboterhänden, koordinierte Bewegungen und kontrollierte Interaktion mit Objekten unterschiedlicher Größe, Form und mechanischer Eigenschaften zu erreichen.
Technische Spezifikationen haben direkten Einfluss darauf, ob ein Gelenkaktuator die mechanischen und steuerungstechnischen Anforderungen einer Roboterhand erfüllen kann. Der SEA MOTION TS20 ist in zwei Konfigurationen erhältlich: TS20-50 und TS20-100. Beide Modelle haben die gleiche mechanische Hüllkurve, bieten jedoch unterschiedliche Drehmoment- und Drehzahleigenschaften.
| Technischer Parameter | TS20-50 | TS20-100 |
|---|---|---|
| Übersetzungsverhältnis | 50:1 | 100:1 |
| Nenndrehmoment | 0,7 N·m | 1,5 N·m |
| Spitzendrehmoment | 2 N·m | 4 N·m |
| Spitzendrehmomentdauer | 300 ms | 300 ms |
| Maximale Leerlaufgeschwindigkeit | 31,4 rad/s | 15,7 rad/s |
| Gegenreaktion | Unter 20 Bogensekunden | Unter 20 Bogensekunden |
| Encoder | Dual 24-Bit | Dual 24-Bit |
| Abmessungen | Ø20 × 35 mm | Ø20 × 35 mm |
| Hohlbohrung | Ø1,7 mm | Ø1,7 mm |
| Gewicht | 35 g | 35 g |
| Nennspannung | 24 VDC | 24 VDC |
| Kommunikation | RS485 | RS485 |
| Rückwärtsfahrbar | Ja | Ja |
Zusätzlich zur mechanischen Leistung verfügt der TS20 über eine fortschrittliche Kommunikations- und Steuerschnittstelle:
Aufgrund dieser Spezifikationen eignet sich das Modul für Anwendungen, die eine kompakte mechanische Integration, hochauflösende Rückmeldung und reaktionsschnelle Bewegungssteuerung erfordern.
Bei der Auswahl eines geeigneten Fingergelenkmoduls geht es um mehr als nur den Vergleich von Nenndrehmoment und Motordrehzahl. Mechanische Abmessungen, Feedback-Architektur, Steuerungsflexibilität und Integrationskomplexität beeinflussen auch die Gesamtleistung des Robotersystems.
Der TS20 verfügt über ein zylindrisches Gehäuse mit einem Durchmesser von nur Ø20 mm und einer Länge von 35 mm bei einem Gesamtgewicht von 35 g. Dieser kompakte Formfaktor ermöglicht es Ingenieuren, Aktuatoren in begrenzten Fingergelenkräumen zu installieren, ohne die Gesamtmasse der Roboterhand wesentlich zu erhöhen.
Zwei unabhängige 24-Bit-Encoder sorgen für detailliertes Bewegungsfeedback. In Kombination mit der ausgangsseitigen Messung und einem Spiel von weniger als 20 Bogensekunden unterstützt diese Architektur eine genaue Positionsüberwachung und eine verbesserte Steuerung kleiner Gelenkbewegungen.
Die 50:1- und 100:1-Konfigurationen haben das gleiche Gehäuse und den gleichen Ø24-mm-Montageflansch. Ingenieure können daher unterschiedliche Drehmoment- und Drehzahlanforderungen bewerten, ohne die mechanische Hauptmontagestruktur neu entwerfen zu müssen.
Der eingebaute feldorientierte Steuerantrieb macht einen separaten externen Motortreiber überflüssig. Das Modul arbeitet mit einer 24-VDC-Versorgung und einer RS485-Kommunikationsverbindung, wodurch die Anzahl der für die Systemintegration erforderlichen Komponenten reduziert wird.
Durch den Rückwärtsantrieb kann die Abtriebswelle auf äußere Kräfte reagieren, anstatt sich wie ein starres, blockiertes Getriebe zu verhalten. Diese Eigenschaft ist besonders wertvoll, wenn ein Roboterfinger unerwartet Kontakt mit einem Objekt hat oder seine Greifkraft anpassen muss.
Die Ø1,7 mm Hohlbohrung schafft einen eigenen Führungsweg durch die Gelenkachse. Es kann eine Sehne oder ein Signalkabel aufnehmen und hilft Ingenieuren bei der Organisation interner Verkabelungen und mechanischer Übertragungselemente in kompakten Roboterbaugruppen.
Roboterhände müssen häufig Aufgaben ausführen, die körperliche Interaktion erfordern, wie z. B. das Halten zerbrechlicher Gegenstände, die Handhabung von Werkzeugen und die Aufrechterhaltung eines stabilen Kontakts mit unregelmäßigen Oberflächen. Die Positionskontrolle allein bietet möglicherweise nicht genügend Flexibilität für diese Vorgänge.
Durch die Impedanzsteuerung kann ein Robotergelenk seine Reaktion auf Positionsfehler und äußere Kräfte regulieren. Der TS20 unterstützt ein integriertes Impedanzkontrollmodell, ausgedrückt als:
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
Wo:
Durch die Anpassung von Steifigkeit und Dämpfung können Ingenieure unterschiedliche mechanische Reaktionseigenschaften für verschiedene Aufgaben konfigurieren.
Beispielsweise kann ein Roboterfinger beim ersten Kontakt mit einem Objekt relativ nachgiebig reagieren und die Steifigkeit erhöhen, wenn eine größere Positionsstabilität erforderlich ist. Wenn Sie Kp auf Null setzen, wird das Verhalten der Drehmomentquelle aktiviert, was für kraftgesteuerte Fingeranwendungen nützlich sein kann.
Diese Flexibilität macht die Impedanzkontrolle zu einer wichtigen Fähigkeit für fortschrittliche Roboterhände, die Bewegungsgenauigkeit mit physischer Interaktion in Einklang bringen müssen.
Die Kombination aus kompakten Abmessungen, integrierter Elektronik und flexibler Steuerung macht ein geschicktes Handgelenkmodul für verschiedene Präzisionsbewegungsanwendungen nützlich.
Jeder Roboterfinger erfordert möglicherweise mehrere unabhängig gesteuerte Gelenke. Kompakte Aktuatoren helfen Konstrukteuren dabei, die erforderlichen Antriebseinheiten über die Fingerstruktur zu verteilen und gleichzeitig ein angemessenes Gewicht und einen angemessenen mechanischen Bereich beizubehalten.
Kleine humanoide Roboter benötigen leichte und reaktionsfähige Gelenke, um natürliche Bewegungen und Objektmanipulationen zu unterstützen. Integrierte Gelenkmodule können die Konstruktion von Händen und anderen kompakten Gelenkmechanismen vereinfachen.
Industrie- und Forschungsgreifer müssen häufig Objekte mit unterschiedlichen Abmessungen und Oberflächeneigenschaften handhaben. Einstellbare Steifigkeit, Drehmomentsteuerung und Encoder-Feedback tragen zur Unterstützung anpassungsfähigerer Greifstrategien bei.
Kompakte Roboterarme, die in Labors, Bildungsumgebungen und Forschungseinrichtungen eingesetzt werden, profitieren von integrierten Aktoren, die die Komplexität der Verkabelung reduzieren und die mechanische Montage vereinfachen.
In speziellen Positionierungssystemen und Mikroservobaugruppen für die Luft- und Raumfahrt sind kompakte Bewegungssteuerungskomponenten aufgrund des begrenzten Einbauraums und der strengen Massenanforderungen besonders wertvoll. Die tatsächliche Eignung hängt von den Umwelt-, Sicherheits- und Leistungsvalidierungsanforderungen der Anwendung ab.
Die Auswahl eines geeigneten Gelenkmoduls erfordert eine umfassende Bewertung der mechanischen Struktur, der Bewegungsanforderungen, der Steuerungsarchitektur und der Betriebsumgebung.
Berücksichtigen Sie die folgenden Faktoren, bevor Sie eine Kaufentscheidung treffen:
Das Übersetzungsverhältnis ist einer der wichtigsten Aspekte bei der Auswahl einer TS20-Konfiguration.
Beide Konfigurationen haben die gleichen mechanischen Abmessungen und die gleiche Montageschnittstelle, sodass Ingenieure ihre Leistung während der Prototypenerstellung vergleichen können, ohne das grundlegende mechanische Design zu ändern.
Für die Aufrechterhaltung der mechanischen Genauigkeit und Betriebszuverlässigkeit eines Präzisionsverbindungsmoduls ist die korrekte Installation von entscheidender Bedeutung.
Bei der Installation des SEA MOTION TS20 sollten Ingenieure besonders auf folgende Details achten:
Der TS20 verfügt außerdem über Schutzfunktionen gegen Überstrom, Überspannung, Unterspannung, transiente Überspannung, FET-Übertemperatur, Motorübertemperatur und Encoderfehler. Ingenieure sollten bei der Systeminbetriebnahme Verfahren zur Fehlerbehandlung und Betriebsgrenzen überprüfen.
Für den Transport werden die einzelnen Einheiten in antistatischen Beuteln verpackt, mit Schutzschaum gepolstert und in separaten Kartons untergebracht, um den Ausgangsflansch und die elektrischen Anschlüsse zu schützen.
A: Seine Hauptfunktion besteht darin, kontrollierte Drehbewegungen und Feedback für Roboterfingergelenke bereitzustellen. Es ermöglicht Roboterhänden eine präzise Positionierung, koordinierte Fingerbewegungen und eine einstellbare Kraftinteraktion mit Objekten.
A: Ein integriertes Verbindungsmodul vereint Motor, Untersetzungsgetriebe, Encodersystem und Antriebselektronik in einer Baugruppe. Dies reduziert den Bedarf an externer Verkabelung und Komponenten und bietet gleichzeitig eine kompaktere Lösung für platzbeschränkte Robotermechanismen.
A: Der Hauptunterschied ist das Übersetzungsverhältnis. TS20-50 bietet ein Nenndrehmoment von 0,7 N·m und eine maximale Leerlaufgeschwindigkeit von 31,4 rad/s, während TS20-100 ein Nenndrehmoment von 1,5 N·m und eine maximale Leerlaufgeschwindigkeit von 15,7 rad/s bietet. Beide Modelle haben die gleichen Abmessungen und das gleiche Gewicht.
A: Nein. Der TS20 integriert seinen feldorientierten Regelantrieb in das Gelenkmodul. Für den Betrieb sind eine 24-V-DC-Stromversorgung und eine RS485-Kommunikationsverbindung erforderlich.
A: Der TS20 unterstützt RS485-Kommunikation mit 7,5 Mbit/s und verwendet das MIT-Impedanzmodusprotokoll, Version 3.4. Seine Befehls- und Antwortrahmen sind 14 Byte lang und beinhalten eine CRC16-CCITT-Verifizierung.
A: Ja. Durch seine kompakte Struktur von Ø20 mm × 35 mm, sein Gewicht von 35 g und die konfigurierbaren Geräte-IDs eignet es sich für die Integration in Mehrfinger-Roboterhände und kompakte Greifsysteme.
A: Ja. Kabelleitungen können gemäß den angegebenen Längen abgeschlossen werden, und für Anforderungen in der Massenproduktion können Steckverbinder an der Endkappe hinzugefügt werden.
A: Die aufgeführten Produktinformationen geben eine Mindestbestellmenge von 5 Stück und eine Lieferzeit von ca. 4 Wochen an. Käufer sollten sich bei der Angebotsanfrage den aktuellen Produktionsplan und die Lieferbedingungen bestätigen lassen.
A: Die Preise hängen vom gewählten Übersetzungsverhältnis, den Anforderungen an den Kabelabschluss und der Bestellmenge ab. Käufer können SEA MOTION ihre bevorzugte Konfiguration und den geschätzten Jahresbedarf für ein Angebot mitteilen.
Die Leistung einer modernen Roboterhand hängt stark von der Qualität ihrer Gelenkbetätigungs- und Feedbacksysteme ab. Ein gut gestaltetesGeschicktes Handgelenkmodulmüssen kompakte Abmessungen, ausreichendes Drehmoment, genaue Erfassung, reaktionsschnelle Kommunikation und flexible Steuerung kombinieren, um den immer anspruchsvolleren Roboteranwendungen gerecht zu werden.
Die SEA MOTION TS20-Serie vereint diese Fähigkeiten durch ihren integrierten Motor, das Präzisionsgetriebe, zwei 24-Bit-Encoder und den integrierten FOC-Antrieb. Mit zwei Optionen für Übersetzungsverhältnisse, einem Spiel von weniger als 20 Bogensekunden, einem rückwärts antreibbaren Ausgang und einer Hochgeschwindigkeits-RS485-Kommunikation bietet es Ingenieuren eine praktische Bewegungssteuerungslösung für geschickte Hände, Mehrfingergreifer und andere kompakte Robotermechanismen.
Da die Robotiktechnologie immer weiter voranschreitet, wird die Auswahl eines geeigneten Gelenkmoduls weiterhin ein wichtiger Schritt zur Verbesserung der Manipulationspräzision, der mechanischen Integration und der Gesamtsystemleistung bleiben.
Suchen Sie ein zuverlässiges Fingergelenkmodul für Ihr nächstes Roboterprojekt?MEERESBEWEGUNG bietet integrierte Bewegungssteuerungslösungen und konfigurierbare TS20-Gelenkmodule zur Unterstützung verschiedener technischer und Anwendungsanforderungen. Ganz gleich, ob Sie eine humanoide Roboterhand, einen Präzisionsgreifer oder einen kompakten Roboterarm entwickeln, unser Team kann Ihnen bei der Bewertung von Übersetzungsverhältnissen, Drehmomentanforderungen, Montageabmessungen und Kommunikationskompatibilität helfen. Entdecken Sie noch heute die Produktdetails unseres Geschicktes HandgelenkmodulKontaktieren Sie unsum Ihre technischen Anforderungen zu besprechen, ein Muster anzufordern oder ein individuelles Angebot zu erhalten.